Blog
World-Model与移动机器人路径规划
Existing English translations were reused. 68 current source blocks remain in Simplified Chinese, without triggering paid translation.
1.World Model(世界模型)与移动机器人路径规划
1.1.从“预测未来”到“选择动作”
组会汇报|论文调研与选题阶段
核心问题:World Model(世界模型)到底是在“生成未来”,还是在“做规划”?
2.什么是 World Model(世界模型)?
2.1.一个适合当前学习式 World Model(世界模型)的概括
真实观测 o_t
   │
   ▼
状态表示 / 状态估计
   │
   ▼
内部状态 z_t
   │  + 动作 a_t
   ▼
Dynamics Model(动力学模型)
   │
   ▼
未来状态 z_{t+1}, z_{t+2}, ...
World Model(世界模型)的核心通常可以概括为:
- World State Representation(世界状态表示):把当前环境表示成可供预测的状态;
- Action-conditioned Dynamics(动作条件动力学):预测执行动作后,世界如何变化。
根据任务需要,还可以额外加入:
- Decoder(解码器):把内部状态还原成图像、深度、语义等;
- Renderer(渲染器):从显式三维场景生成视觉观测;
- Reward / Value Head(奖励 / 价值预测头);
- Task Head(任务预测头)。
结论:World Model(世界模型)的共同点不是“生成视频”,而是“建立能够预测动作后果的内部世界”。
“状态表示 + 动力学预测 + 可选解码/任务头”适合作为分析框架,但不是所有论文都采用同一种结构。
2.2.结构实例:DINO-WM
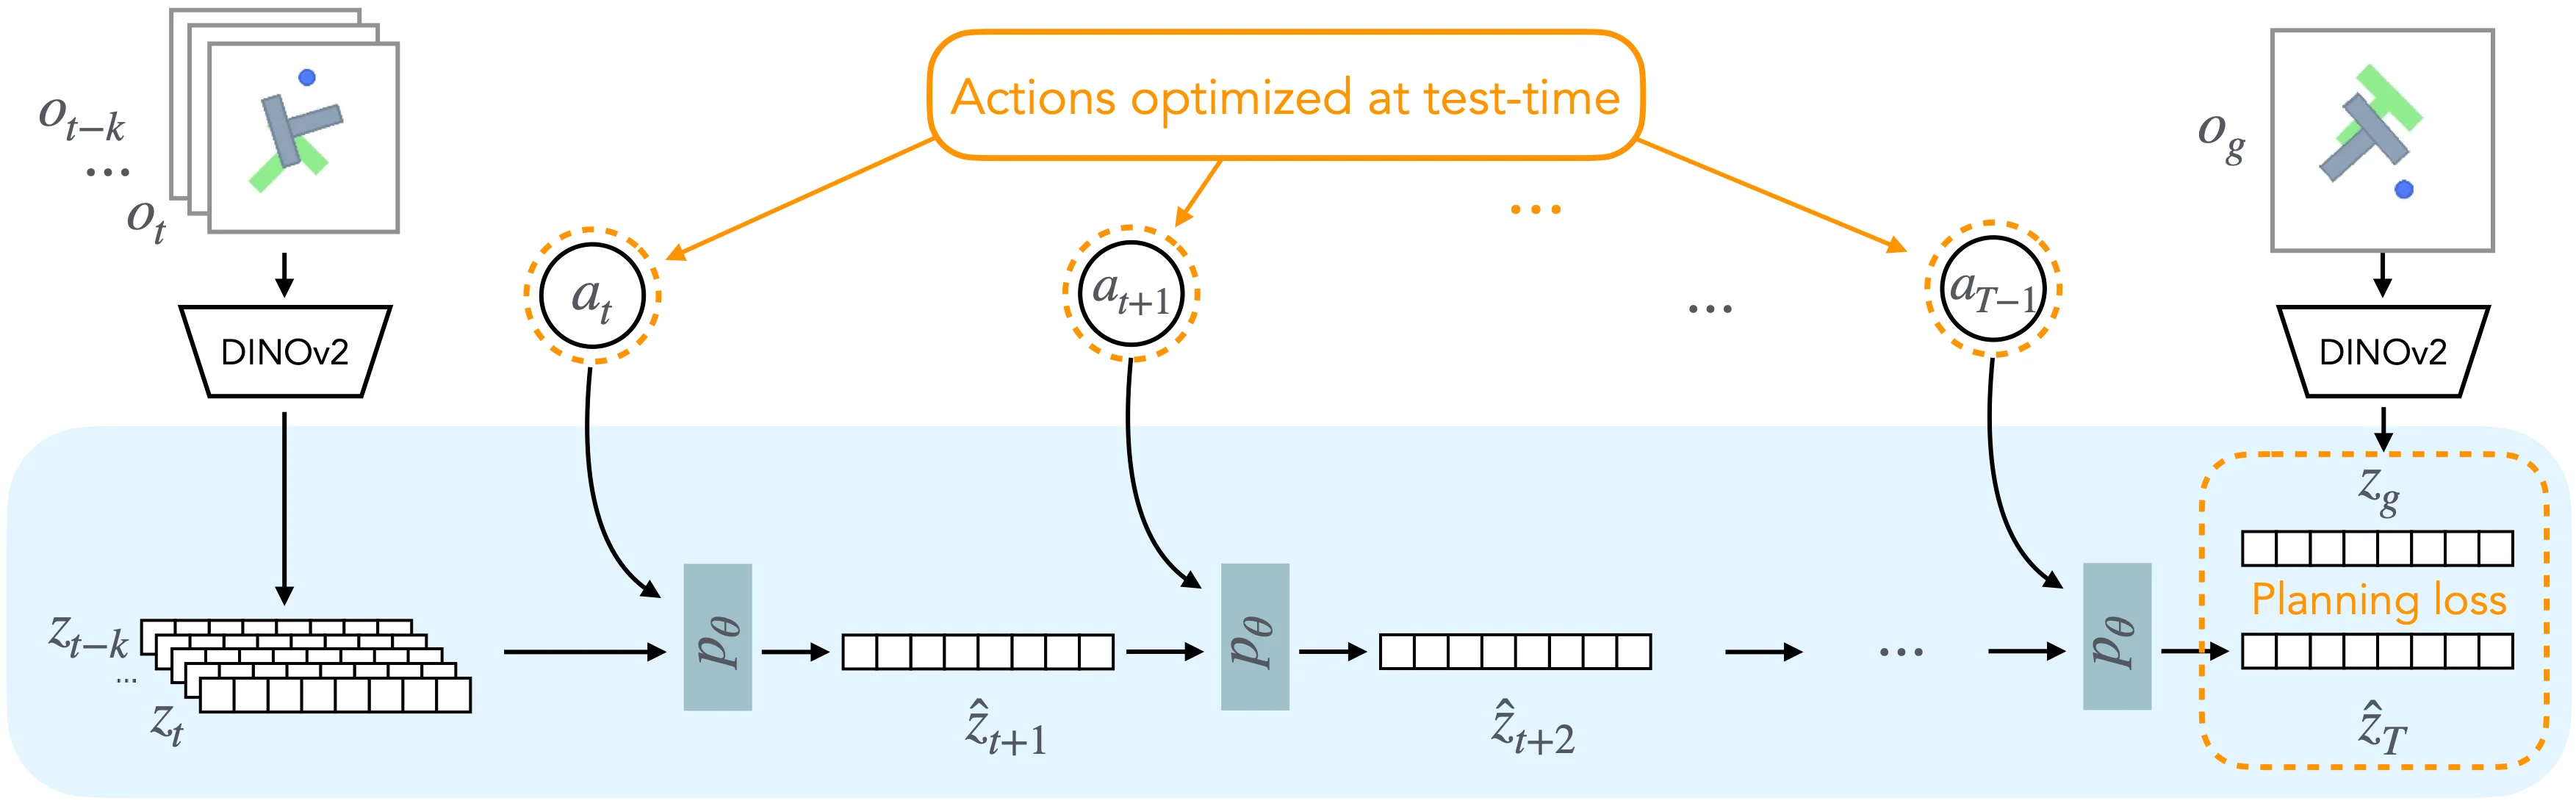
读图重点:左侧 DINOv2 将观测编码成状态表示,中间动力学模型预测未来特征,右侧 Planning loss 比较预测特征与目标特征,并用于优化候选动作。图中展示了世界模型及使用它的规划流程。
图片来源:DINO-WM 官方项目的模型结构图,对应论文图 2。
3.World Model(世界模型)不等于 Renderer(渲染器)、Simulator(模拟器)和 Planner(规划器)
                 ┌─────────────────────────┐
Observation ─────▶│ World Model(世界模型) │
                 │                         │
                 │ 世界表示 + 动力学预测   │
                 └───────────┬─────────────┘
                             │
                      Future State
                       未来世界状态
                        ┌────┴────┐
                        │         │
                        ▼         ▼
             Renderer(渲染器)  Planner / Policy
                        │       (规划器 / 策略)
                        ▼         │
                   RGB / Depth    ▼
Action(动作)3.1.Renderer
解决的是:
“这个内部世界从某个视角看起来是什么样?”
For example:
3D Gaussian(三维高斯场景)
       │
       ▼
Gaussian Renderer(高斯渲染器)
       │
       ▼
RGB 图像
Renderer(渲染器)本身通常不负责时间演化,因此:
Renderer(渲染器) ≠ World Model(世界模型)
3.2.Simulator
解决的是:
“执行动作以后,世界会怎样变化?”
它既可以是:
- Physics Engine(物理引擎),如 PyBullet、MuJoCo;
- Learned Dynamics Model(学习式动力学模型),如 Transformer(变换器)、Diffusion Model(扩散模型);
- 两者结合的 Hybrid Model(混合模型)。
3.3.Planner(规划器) / Policy(策略)
解决的是:
“根据这些预测,我最后应该执行什么动作?”
因此需要区分:
- World Model Core(世界模型本体):负责表示和预测;
- World-Model-Based System(基于世界模型的完整系统):可能把规划器、策略、解码器等一起画进去。
4.World Model(世界模型)怎样参与决策?
在线规划                           策略学习

候选动作                           World Model
  │                                  │
  ▼                                  ▼
World Model                       世界表示 / 想象经验
  │                                  │
  ▼                                  ▼
预测未来                           Policy(策略)
  │                                  │
  ▼                                  ▼
MPC / CEM                          Action(动作)
  │
  ▼
Action(动作)

NWM、DINO-WM                     GWM、X-MOBILITY
World Model(世界模型)既可以在执行时预测候选动作的未来,也可以主要用于学习更好的 Policy(策略)。
因此,“使用 World Model(世界模型)”并不等于“部署时一定进行 MPC(模型预测控制)搜索”。
4.1.在线规划实例:NWM 的候选轨迹评价
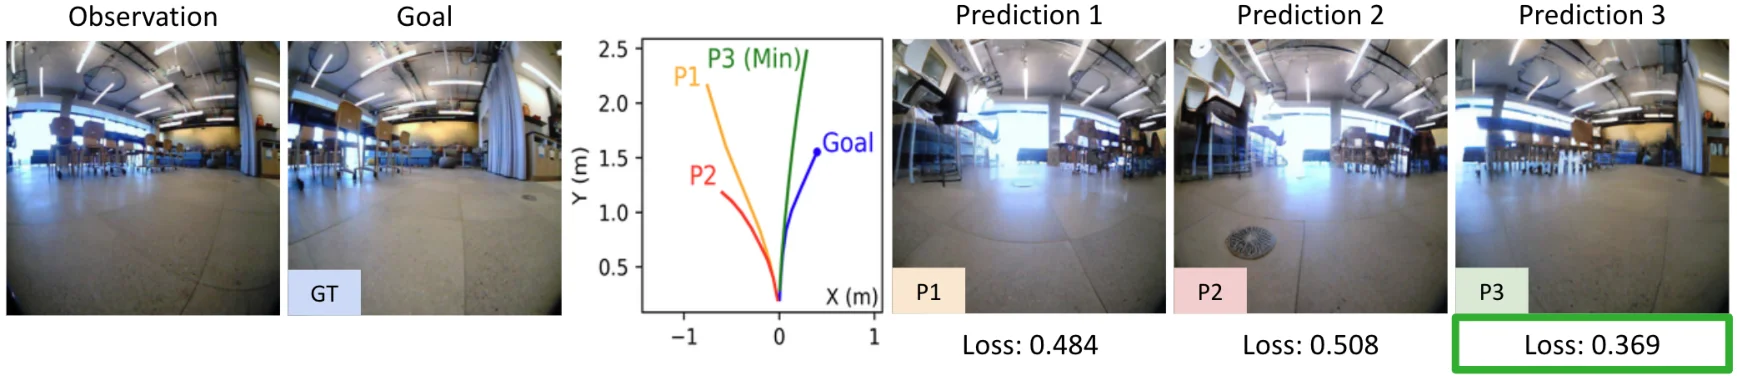
读图重点:P1、P2、P3 是三个候选轨迹,右侧展示各自预测的末帧。NWM 用预测末帧与目标图像的 LPIPS 距离评分,图中 P3 的损失最低,为 0.369,因此获得优先选择。
图片来源:Navigation World Models,论文图 7。
4.2.策略学习实例:GWM 的三维世界建模
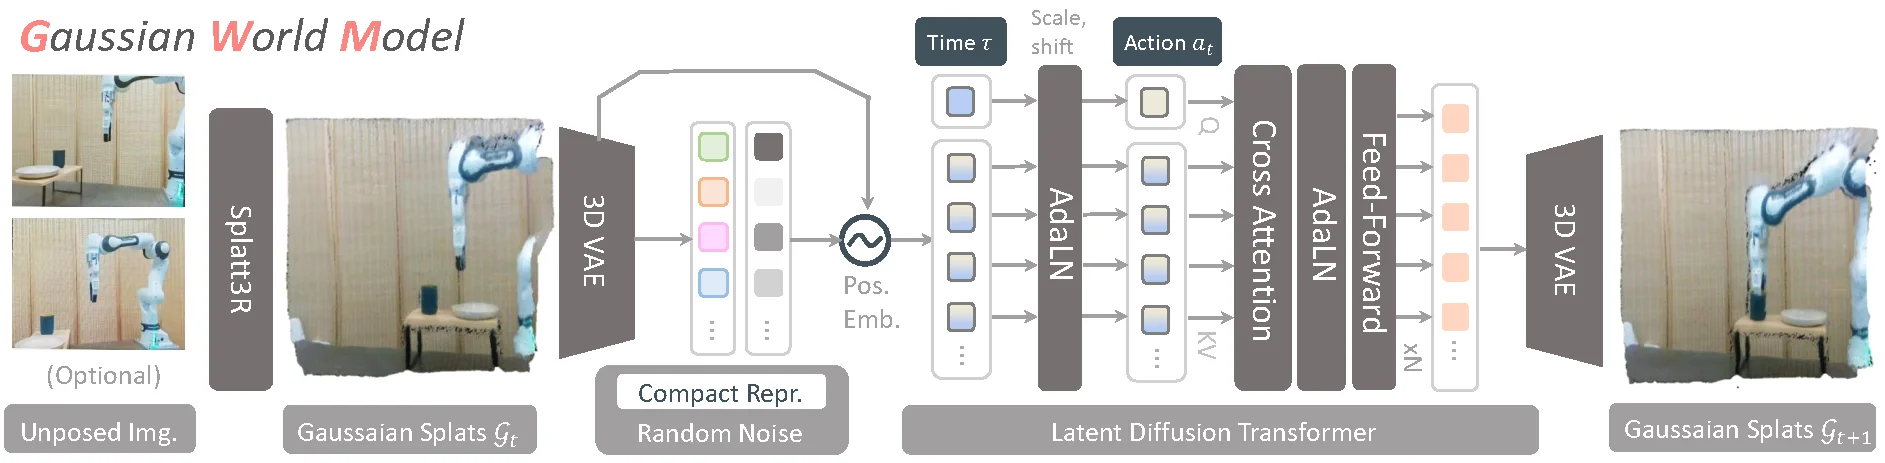
读图重点:三维高斯用于表示场景,3D VAE 将其压缩为潜在特征,动作条件动力学模型预测未来,再解码得到未来高斯场景。
怎样用于决策: 在论文的模仿学习设置中,GWM 将扩散模型第一次去噪后的中间特征交给 BC-Transformer 或 Diffusion Policy,由策略输出动作序列。上图展示的是未来场景预测链路,策略模块没有画在图中。
与 NWM 的区别: 上面的 NWM 实例利用未来图像评价和选择候选轨迹;这里的 GWM 利用世界建模得到的特征支持策略学习,执行时由策略生成动作。论文还探索了将 GWM 作为学习式模拟器,预测状态和奖励以支持强化学习训练。
图片来源:GWM 官方项目的方法图。策略接口参见论文 §3.3。
4.3.从 WM 到 WAM
近期的 WAM(World Action Model,世界动作模型)进一步把 Future Prediction(未来预测) 与 Action Generation(动作生成) 结合起来:
Observation / Goal
(观测 / 目标)
       │
       ▼
WAM(世界动作模型)
    ┌──┴──┐
    ▼     ▼
未来世界 Action(动作)| 类型 | 主要能力 |
|---|---|
| WM(世界模型) | 预测动作执行后的未来 |
| VLA(视觉-语言-动作模型) | 根据视觉和任务指令直接生成动作 |
| WAM(世界动作模型) | 将未来预测与动作生成联合建模 |
WAM 可以看作 World Model(世界模型)与机器人 Policy(策略)进一步融合的一种近期趋势,而不是简单的“WM + VLA”。
例如 DreamZero 同时建模 Future Visual State(未来视觉状态)和 Robot Action(机器人动作)。
5.四篇论文中,决策真正使用什么?
| 论文 | 世界表示 | 预测什么 | 决策实际使用什么 | 执行时搜索动作? |
|---|---|---|---|---|
| NWM | VAE Latent(潜在表示) | 未来视觉表示 | 解码后的预测图像与目标图像的视觉距离 | 是,MPC / CEM |
| DINO-WM | DINOv2 Feature(特征) | 未来视觉特征 | 预测特征与目标特征之间的距离 | 是,MPC / CEM |
| GWM | 3D Gaussian Latent(三维高斯潜在表示) | 未来三维场景 | 世界模型中间特征 → Policy(策略) | 主要不是 |
| X-MOBILITY | Latent World State(潜在世界状态) | 未来潜在状态 | 当前世界状态 + Route(路线)→ Policy(策略) | 不是主要方式 |
这说明:World Model(世界模型)能生成什么,和 Planner / Policy(规划器 / 策略)真正使用什么进行决策,是两个不同的问题。
6.World Model(世界模型)与移动机器人路径规划
       传统方法                 World Model(世界模型)

人工建立状态 / 地图 / 动力学      从数据学习世界表示与状态转移
         │                              │
         ▼                              ▼
     Planner(规划器)              预测动作后果
         │                              │
         ▼                              ▼
     Action(动作)              Planner / Policy
                                 (规划器 / 策略)
                                        │
                                        ▼
Action(动作)6.1.对移动机器人值得继续研究的问题
1. 预测什么?
- RGB 图像;
- Feature(特征);
- BEV(鸟瞰图);
- 3D Gaussian(三维高斯);
- Latent State(潜在状态)。
2. 怎样用于规划?
- Online Planning(在线规划):World Model Rollout(世界模型滚动预测) + MPC / CEM;
- Policy Learning(策略学习):利用世界模型表示或想象经验训练 Policy(策略)。
3. 真正的困难是什么?
- 长时预测误差是否会累积;
- 如何保证几何、碰撞和可通行性约束;
- 什么表示既容易预测,又真正有利于规划。
对移动机器人而言,关键不一定是生成更真实的未来,而是学习“对规划真正有用”的未来表示。
7.Summary
7.1.当前认识
- World Model(世界模型)的核心是表示世界并预测动作后的未来,而不是单纯生成视频。
- 不同方法的关键差异,在于“预测什么表示”以及 Planner / Policy(规划器 / 策略)如何使用这种表示。
- World Model(世界模型)不是路径规划器本身,而是为规划和决策提供可预测的内部世界。
8.参考论文与官方项目
8.1.重点论文
-
Navigation World Models(NWM)
Amir Bar et al., CVPR 2025 -
DINO-WM: World Models on Pre-trained Visual Features enable Zero-shot Planning
Gaoyue Zhou et al., ICML 2025 -
GWM: Towards Scalable Gaussian World Models for Robotic Manipulation
Guanxing Lu et al., ICCV 2025 -
X-MOBILITY: End-To-End Generalizable Navigation via World Modeling
Wei Liu et al., ICRA 2025
8.2.补充论文
- World Action Models are Zero-shot Policies(DreamZero)
Seonghyeon Ye et al., 2026