Wiki
回溯rosbag2
1.概述

方式1一边采集数据,一边生成地图信息。
方式2是将采集数据和生成地图信息分割开来了,方式2做到了解耦合,所以更灵活一些。用同一套数据,可能用不同的算法处理,总之,非常灵活。
留存的过程咱们也可以叫做序列化。(转化为磁盘文件)
留存一般叫录制(序列化)。
读取一般叫回放(反序列化)。

留存时也可以将文件进行分卷,也就是每个文件最大能占多大的大小,如果超过该大小,就新建一个文件继续留存。(类似于压缩文件的分卷)
这样的话,存的数据太大,我们一次性打开太慢,就可以分段打开。


需要依赖于rosbag2_cpp或者rosbag2_py
然后还要依赖于geometry_msgs,这个是因为我们要序列化的数据是这个包下的速度指令。
ros2 pkg create cpp02_rosbag --build-type ament_cmake --dependencies rclcpp rosbag2_cpp geometry_msgs --node-name cpp01_writer2.rosbag2的命令工具

一般ROSBAG2的使用有命令行工具和编码两种使用方式,命令行工具功能比较齐全,够用。
查看帮助文档ros2 bag -h

主要有6个指令。


可以看record的详细用法。

record是用来将消息序列化的,但实际上比这个复杂。(录制)
play是用来反序列化消息的,但实际上比这个复杂。(回放)
ROS 2 Message
    ↓ serialization
serialized bytes
    ↓ rosbag2 + timestamp + topic metadata + storage plugin
bag
序列化只是录制过程中的一个环节。
record 实际上包含:
发现 Topic
    ↓
建立 Subscription
    ↓
接收序列化消息
    ↓
记录时间戳
    ↓
交给 Storage Plugin
    ↓
写入磁盘
读取 bag
↓
按照记录时间调度消息
↓
创建 Publisher
↓
按照 QoS 发布
↓
ROS 2 其他节点重新收到消息这一点非常重要,因为后面所有 QoS 问题,本质上就是 Recorder 是订阅者、Player 是发布者。
info是用来输出bag文件的相关信息的。比如有多少条消息,录制起始时间和终止时间以及持续时间。
reindex是重建bag文件,可以根据现有 bag 数据重新构建 metadata。 例如异常退出导致 metadata.yaml 缺失或损坏时,它很有价值。
list是输出rosbag2中可用的插件(高阶应用)。
convert我们可以用这个给bag重新读取再写出一个新的 bag,也可以把多个bag文件合并成一个文件。 可以用来:
- 合并 bag
- 拆分 bag
- 重新选择话题
- 改 storage
- 压缩/解压
- 修改序列化格式

打开小乌龟节点与键盘控制小乌龟节点。
我们用键盘控制小乌龟,然后把速度指令通过rosbag2给序列化。
然后我们关掉两个节点,再重启小乌龟节点,然后这次不通过键盘控制,而是通过play bag文件让小乌龟运动。
record指令后面要跟一个话题组成的列表,但是在咱们下面的操作中,只用到了一个话题。


然后再用output,把序列化后的文件写出到一个磁盘目录中去。

cd进想保存bag的目录,然输入record指令,后面跟话题名称,然后-o +bag文件名,这里也可以不重新命名bag文件,这样会用默认的名字,默认的名称是年月日命名的。
这样就已经开始录制了。


按Ctrl + C进行结束,结束有个提示,说正在将消息写入bag,需要一段时间。


my_bag/
├── metadata.yaml
└── my_bag_0.db3
其中:
metadata.yaml
    → bag 的描述信息
    → 录了哪些 topic
    → topic 类型
    → 消息数量
    → duration
    → storage id
    → bag 分片信息
    ...

*.db3
    → SQLite3 storage plugin 真正保存的消息数据
db3是SQLite数据库,这个是移动端(比如手机)常用的数据库,但其他平台其实也可以用。 所以 .db3 才是主要的数据载体。
这个数据库就存储了录制的数据。
Humble 默认用 SQLite3 storage plugin 保存 bag。
而且存储插件是可替换的。你本机究竟有哪些插件,不应该靠猜,应该直接:
ros2 bag list storage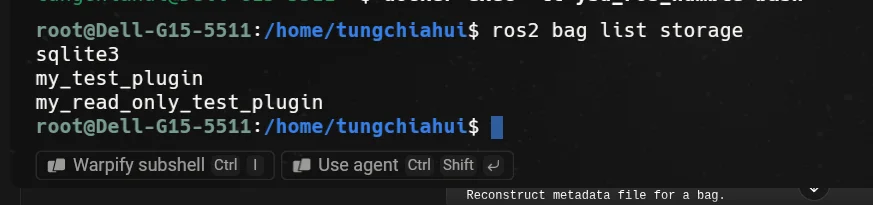
Humble 的 CLI 会根据系统实际注册的 writer 插件决定 -s/--storage 可以选择什么。ROS 2 Humble rosbag2 README
3.rosbag2中的QoS
前面已经知道,rosbag2 在录制和回放时并不是单纯地“读写文件”:
录制:Publisher → rosbag2 Recorder(Subscriber)

回放:rosbag2 Player(Publisher)→ Subscriber
因此,只要 rosbag2 参与 ROS 2 通信,就同样要遵守 ROS 2 的 QoS(服务质量,Quality of Service)规则。
ROS 2 的 QoS 策略很多,例如 History(历史策略)、Depth(队列深度)、Reliability(可靠性)、Durability(持久性)、Deadline(截止期限)、Liveliness(活跃性) 等。
对于 rosbag2 的录制和回放,首先最需要理解的是:
- Reliability(可靠性):
Reliable(可靠) 和Best Effort(尽力而为) - Durability(持久性):
Transient Local(本地瞬态) 和Volatile(易失性)
官方文档:
- ROS 2 Humble:Quality of Service settings
- ROS 2 Humble:Overriding QoS Policies for Recording and Playback
3.1.Request / Offered 模型
ROS 2 中,Publisher 和 Subscriber 的 QoS 并不是“必须完全相同”才能通信。
它采用的是 Request / Offered 模型:
Publisher
    ↓
Offered QoS(提供的服务质量)

Subscriber
    ↓
Requested QoS(请求的服务质量)
只有 Publisher 提供的 QoS 能满足 Subscriber 请求的 QoS,两者才能正常通信。
所以不能简单理解成:
Publisher QoS == Subscriber QoS而应该理解成:
Publisher 提供的能力
        ↓
能不能满足 Subscriber 的要求?
这个规则对普通 ROS 2 节点成立,对 rosbag2 也一样成立。
录制时:
原节点 Publisher
        ↓
rosbag2 Recorder Subscriber
回放时:
rosbag2 Player Publisher
        ↓
算法节点 Subscriber3.2.Reliability(可靠性)
Reliability 决定消息传输过程中,对“消息是否必须尽量送达”的要求。
Reliable(可靠) 可以理解为:
尽量保证消息送达
如果底层发现消息丢失,可以进行重传等处理
Best Effort(尽力而为) 可以理解为:
尽最大努力发送
如果某条消息丢失,不要求一定重传
更加关注最新的数据
很多高频传感器数据使用的 Sensor Data QoS Profile 会采用 Best Effort。对于这类数据,相比于等待旧数据重传,系统通常更关心最新的传感器数据。
Reliability 的兼容关系如下:
| Publisher Offered | Subscriber Requested | 是否兼容 |
|---|---|---|
| Best Effort | Best Effort | ✅ |
| Best Effort | Reliable | ❌ |
| Reliable | Best Effort | ✅ |
| Reliable | Reliable | ✅ |
最容易混淆的是下面两种情况:
Best Effort Publisher
        ↓
Reliable Subscriber

❌ 不兼容
原因是 Subscriber 要求“可靠传输”,但 Publisher 只提供 Best Effort,无法满足 Subscriber 的要求。
反过来:
Reliable Publisher
        ↓
Best Effort Subscriber

✅ 兼容
因为 Publisher 提供的能力已经能够满足 Subscriber 较低的要求。
因此,Reliable 并不是简单意义上的“比 Best Effort 更高级,所以任何时候都应该选 Reliable”。
QoS 的核心是:双方是否兼容,以及这种通信策略是否适合当前数据。
3.3.Durability(持久性)
Durability 主要决定:一个 Subscriber 后加入通信时,能不能收到 Publisher 之前已经发布过的数据。
Volatile(易失性) 可以理解为:
只接收建立通信之后的新消息
不保留之前已经发布的历史消息
例如:
Publisher:A  B  C

                Subscriber 在这里启动

Publisher:          D  E
如果 Subscriber 使用 Volatile,它通常只关心:
D E而不会要求得到之前的:
A B CTransient Local(本地瞬态) 则允许 Publisher 为后加入的 Subscriber 保留一定的历史样本。
可以把它理解成:
Publisher
   │
   ├── 发布消息
   │
   └── 在本地保留历史样本
             ↓
       Late Joiner Subscriber
它的行为和 ROS 1 中 latched publisher 的概念有一定相似之处。
Durability 的兼容关系如下:
| Publisher Offered | Subscriber Requested | 是否兼容 |
|---|---|---|
| Volatile | Volatile | ✅ |
| Volatile | Transient Local | ❌ |
| Transient Local | Volatile | ✅ |
| Transient Local | Transient Local | ✅ |
其中:
Volatile Publisher
        ↓
Transient Local Subscriber

❌ 不兼容
因为 Subscriber 要求能够获得 Transient Local 的历史数据能力,但 Publisher 并没有提供这种能力。
而:
Transient Local Publisher
        ↓
Volatile Subscriber

✅ 可以通信
但 Volatile Subscriber 并不会因为 Publisher 是 Transient Local,就自动要求得到建立通信之前的历史数据。
3.4./tf_static为什么特殊
/tf_static 是理解 Durability 很典型的例子。
静态 TF 的特点是:
变换关系基本不会变化
        ↓
没有必要像动态 /tf 一样持续高频发布
例如机器人中的某个固定传感器变换:
base_link
    ↓
laser_link
这个静态关系可能在系统启动时就已经发布。
假设:
10:00:00
Static TF Publisher 发布 /tf_static

10:00:20
rosbag2 Recorder 才启动
如果 Recorder 只能接收启动之后的新数据,而 /tf_static 后面又没有重新发布,那么这个 bag 就可能缺少关键的静态坐标变换。
因此 /tf_static 使用 Transient Local Durability,使后加入的 Subscriber 也有机会获得之前保留的静态 TF 数据。
这也是为什么录制 SLAM、定位和导航数据时,不能只确认“bag 里面有没有 /tf”,还需要关注 /tf_static 是否被正确录制。
3.5.rosbag2会自动适配QoS
理解 QoS 以后,也不要走到另一个极端:
是不是录每一个 Topic 都必须手动写 QoS?通常不是。
ROS 2 Humble 的 rosbag2 在录制时会根据发现到的 Publisher 尝试调整 Recorder 的 Requested QoS;在回放时,也会尝试保留原 Topic 原先 Offered 的 QoS。
因此大多数普通 Topic 不需要手动指定 QoS。
但是在一些需要明确控制行为的场景中,例如:
- 关键传感器 Topic
/tf_static- 同一个 Topic 存在多个 Publisher,并且 QoS 不完全一致
- 默认自动适配无法满足实际录制或回放需求
- 希望实验中的 QoS 行为固定、可复现
就可以使用 rosbag2 的 QoS Override。
3.6.查看Topic实际使用的QoS
不要只根据源码、Topic 名字或者经验猜测实际 QoS。
系统真正运行起来后,可以使用:
ros2 topic info -v /topic_name查看该 Topic 当前 Publisher 和 Subscriber 实际使用的 QoS。
例如重点观察:
Reliability
Durability
History
Depth
尤其在实车中,最终的 rosbag2 配置应该以实际运行时的 Topic 和 QoS为准。
3.7.rosbag2 QoS Override
rosbag2 可以通过 YAML 文件为特定 Topic 覆盖 QoS。
例如:
/tf_static:
  reliability: reliable
  durability: transient_local
如果某个传感器 Topic 实际使用 Best Effort,也可以按实际情况配置:
/sensor_points:
  reliability: best_effort
  durability: volatile
这里的 /sensor_points 只是示例。实际工程中应当先运行系统,再通过 ros2 topic info -v 确认真实 Topic 和 QoS。
录制时使用:
ros2 bag record \
  --qos-profile-overrides-path qos_overrides.yaml \
  /topic1 /topic2
此时 QoS Override 影响的是:
rosbag2 Recorder
        ↓
Subscription QoS
回放时使用:
ros2 bag play \
  --qos-profile-overrides-path qos_overrides.yaml \
  my_bag
此时 QoS Override 影响的是:
rosbag2 Player
        ↓
Publisher QoS
所以同一个参数在 record 和 play 中的作用对象并不相同。
最终可以把这一节的关系整理成:
录制

原 Publisher
    │ Offered QoS
    ↓
rosbag2 Recorder
    Requested QoS


回放

rosbag2 Player
    │ Offered QoS
    ↓
算法 Subscriber
Requested QoS理解这个模型以后,后面处理传感器数据、/tf_static 以及 rosbag2 的 QoS Override,就不再只是记配置参数,而是在判断:
Publisher 提供的 QoS,能不能满足 Subscriber 请求的 QoS。
4.rosbag2的话题选择
实际使用 rosbag2 时,首先要决定的就是:到底录哪些 Topic。
最直接的方式是显式指定 Topic:
ros2 bag record /topic1 /topic2 /topic3这种方式最明确,也最适合已经知道自己需要哪些数据的场景。
如果希望录制当前系统中的全部 Topic,可以使用:
ros2 bag record -a其中:
-a
--all
表示录制所有能够发现的 Topic。
默认情况下,rosbag2 在录制过程中还会继续进行 Topic Discovery。也就是说,即使某个 Topic 在启动 rosbag2 时还不存在,只要后面出现,Recorder 仍然可以发现它并开始录制。
如果不希望录制过程中继续发现新 Topic,可以使用:
ros2 bag record -a --no-discovery此时只会考虑 Recorder 启动时已经存在的 Topic。
需要注意,Humble 中 --use-sim-time 和 --no-discovery 不能同时使用,因为使用仿真时间时 Recorder 需要发现并订阅 /clock。
4.1.使用正则表达式选择Topic
除了显式列出 Topic 和使用 -a 以外,还可以使用:
-e
--regex
例如:
ros2 bag record -e ".*camera.*"它适合 Topic 数量比较多,并且命名有明显规律的系统。
4.2.排除不需要的Topic
如果希望先选择一大批 Topic,再排除其中一部分,可以使用:
-x
--exclude
例如:
ros2 bag record -a -x ".*debug.*"可以理解成:
先选择一批 Topic
        ↓
再排除匹配 exclude 的 Topic
Humble 中,--exclude 需要和 --all 或 --regex 一起使用。显式列出 Topic 时不能同时使用 --exclude。
4.3.Hidden Topic和Unpublished Topic
--include-hidden-topics 用于把隐藏 Topic 也纳入发现和录制范围。隐藏 Topic 通常用于 ROS 2 内部或框架功能,一般不需要默认录制。
--include-unpublished-topics 则允许发现并为当前没有 Publisher 的 Topic 建立 Subscription。对于这种 Topic,如果没有额外提供 QoS Override,rosbag2 会使用默认 QoS 建立 Subscription。
4.4.Topic选择的基本原则
可以简单理解为:
临时调试 / 初步摸清系统
        ↓
-a 比较方便

长期录制 / 固定实验
        ↓
显式 Topic 或正则筛选更可控
-a 并不一定是错误的,但它可能把大量无关、高频或者调试 Topic 一起录下来。
Topic 越多,通常意味着:
DDS 接收量增加
        ↓
内存缓存压力增加
        ↓
磁盘写入量增加
        ↓
bag 体积增加
因此在正式实验中,更重要的不是“录得越多越好”,而是保证真正需要的数据被完整记录。
5.rosbag2中的时间
rosbag2 不只是保存消息内容,还必须为消息记录时间。时间决定了回放时消息之间的先后关系和间隔。
在普通系统中,Recorder 通常使用正常的 ROS/System 时间。
但是在 Gazebo 等仿真环境里,经常会使用 ROS Time,并由 /clock 提供仿真时间。
5.1.录制时使用仿真时间
Humble 中可以使用:
ros2 bag record --use-sim-time -a开启以后,Recorder 会订阅 /clock,并使用最新收到的仿真时间作为写入 bag 的时间戳。
这里有一个非常重要的行为:
在收到第一条
/clock之前,rosbag2 不会把消息写入 bag。
这是为了避免前面的消息以时间 0 写入,随后时间突然跳到正常仿真时间,导致 bag 的时间轴出现很大的跳变。
可以理解成:
启动 Recorder
      ↓
等待 /clock
      ↓
收到第一个有效仿真时间
      ↓
开始正常写 bag
所以:
实机正常系统
    ↓
通常不需要 --use-sim-time

使用 /clock 的仿真系统
    ↓
需要考虑 --use-sim-time5.2.回放时发布/clock
回放 bag 时,可以让 Player 发布 /clock:
ros2 bag play my_bag --clockHumble 中,--clock 可以指定发布频率:
ros2 bag play my_bag --clock 40如果只写 --clock,Humble 默认使用 40 Hz。
这对于设置了:
use_sim_time = true的节点很重要,因为这些节点需要从 /clock 获取 ROS Time。
5.3.bag时间和消息Header不是一回事
很多 ROS 2 消息本身带有:
header.stamp但 rosbag2 自己也会记录用于保存和调度消息的 bag 时间。
所以不能简单把:
消息内部的 header.stamp和:
rosbag2 的记录/回放时间认为是同一个概念。
6.rosbag2的分卷
如果长时间录制数据,一个 bag 内部的数据文件可能越来越大。
rosbag2 支持按照文件大小或者录制时间自动分卷。
6.1.按大小分卷
Humble 使用:
-b
--max-bag-size
单位是 byte。
例如:
ros2 bag record -a -b 1000000000当当前 bag 数据文件达到设定大小后,会切换到新的分片继续写入。参数为 0 时关闭按大小分卷。
6.2.按时间分卷
Humble 使用:
-d
--max-bag-duration
单位是秒。
例如:
ros2 bag record -a -d 900表示大约每录制 900 秒切换到新的分片。参数为 0 时关闭按时间分卷。
6.3.同时设置大小和时间
两个条件可以同时启用:
ros2 bag record -a \
  --max-bag-size 1000000000 \
  --max-bag-duration 900
此时:
达到大小上限
      或
达到时间上限
      ↓
哪个先发生,就先触发分卷
一个 bag 目录中可能出现:
my_bag/
├── metadata.yaml
├── my_bag_0.db3
├── my_bag_1.db3
├── my_bag_2.db3
└── ...
这些文件仍然属于同一个逻辑上的 bag。
分卷除了控制单文件大小,也方便长时间录制、文件传输、数据归档和异常情况下的恢复。官方 rosbag2 文档也建议在使用压缩时考虑配合分卷。
7.rosbag2的压缩
传感器数据、图像、点云等 Topic 可能很快产生大量数据。
rosbag2 可以在录制过程中进行压缩,主要通过:
--compression-mode
--compression-format
配置。
7.1.Compression Mode
Humble 支持:
none
file
message
其中:
none:不启用压缩;file:对 bag 数据文件进行压缩;message:按消息进行压缩。
7.2.Compression Format
Humble 官方 rosbag2 提供的压缩格式是:
zstd例如:
ros2 bag record -a \
  --compression-mode file \
  --compression-format zstd
如果指定了 --compression-format,却没有设置有效的 --compression-mode,Humble 会认为参数组合无效。
7.3.压缩不是没有代价
压缩本质上是在:
磁盘占用
    ↕
CPU计算量
之间进行权衡。
大致可以理解成:
不压缩
  ↓
CPU 开销较低
磁盘写入量和文件体积较大

启用压缩
  ↓
文件体积可能下降
但需要额外 CPU 进行压缩
因此不能只因为“文件更小”就默认打开压缩,还应该观察 Recorder 是否掉消息、CPU 是否过载、磁盘是否成为瓶颈,以及最终 bag 是否能够稳定回放。
Humble 还提供:
--compression-queue-size
--compression-threads
用于控制压缩队列和并行线程。这类参数通常应该在确实遇到性能问题以后再调整。
8.rosbag2的存储配置
前面已经知道,rosbag2 的底层数据保存由 Storage Plugin 完成。
可以查看当前系统安装的 Storage Plugin:
ros2 bag list storage录制时可以通过:
-s
--storage
选择 storage id,例如:
ros2 bag record -a -s sqlite3如果不指定,rosbag2 会使用当前系统的默认 writer。
8.1.storage配置文件
Humble 支持:
--storage-config-file传入 Storage Plugin 自己的配置。
对于 SQLite3 Storage Plugin,配置结构可以包含:
read:
  pragmas: []

write:
  pragmas: []
这里的 pragma 是 SQLite 自己的数据库配置,例如可能涉及 journal mode、synchronous、cache size、page size 等。
这些参数会影响:
写入性能
内存占用
崩溃时的数据安全性
因此不应该在不了解 SQLite 行为时随意修改。
8.2.性能和数据安全之间的权衡
rosbag2 默认 SQLite 设置偏向录制性能。
这样有利于高吞吐写入,但如果 Recorder 或整个系统异常崩溃,当前正在写入的数据文件可能存在损坏风险。
如果已经启用分卷,风险通常主要集中在当前正在写入的分片,而不是已经正常关闭的旧分片。
Humble 还提供:
--storage-preset-profile官方文档提到可以使用:
resilient提高对异常崩溃造成损坏的抵抗能力。
但更高的数据安全性也可能带来一定的性能代价,所以 Storage 配置同样是在平衡:
写入性能
    ↕
异常情况下的数据完整性9.rosbag2的回放控制
最基本的回放命令是:
ros2 bag play my_bag除此以外,Humble 的 Player 还提供很多控制选项。
9.1.调整回放速度
使用:
-r
--rate
例如:
ros2 bag play my_bag -r 0.5表示按照原始时间关系的一半速度回放。
ros2 bag play my_bag -r 2.0表示按照两倍速度回放。rate 必须大于 0。
9.2.只回放部分Topic
使用:
--topics例如:
ros2 bag play my_bag \
  --topics /topic1 /topic2
如果不指定 --topics,默认回放 bag 中的全部 Topic。
9.3.Topic Remap
Player 支持:
-m
--remap
例如:
ros2 bag play my_bag \
  --remap /old_topic:=/new_topic
这样可以在不修改 bag 本身的情况下,把回放出来的 Topic 映射到新的名称。
9.4.延迟、起始位置与暂停
--delay 可以让 Player 启动后等待一段时间再开始回放:
ros2 bag play my_bag --delay 5--start-offset 可以从 bag 中间某个时间位置开始:
ros2 bag play my_bag --start-offset 30-p / --start-paused 可以让 Player 启动后先处于暂停状态。
9.5.循环播放
使用:
-l
--loop
例如:
ros2 bag play my_bag --loop到达 bag 结尾后,会重新从头开始播放。
9.6.回放缓存
Humble 提供:
--read-ahead-queue-size控制 Player 预读到内存中的消息队列大小。
队列更大可能减少因为磁盘读取不足造成的播放延迟,但也会增加内存占用。默认情况下通常不需要修改。
9.7.等待Reliable消息确认
Humble 还提供:
--wait-for-all-acked用于在回放结束前等待 Reliable Publisher 发出的消息被 Subscriber 确认。
这个参数只对 Reliable QoS 有意义,适合某些短时间内快速发送大消息的场景。
9.8.通过Service控制Player
rosbag2 Player 还提供一组 ROS 2 Service,可以在运行期间控制播放状态,例如:
pause
resume
toggle_paused
play_next
burst
seek
get_rate
set_rate
is_paused
play
因此 Player 并不只是一个“从头到尾自动播放完”的命令,它也可以被其他程序动态控制。
总体上可以把回放过程理解成:
bag
 ↓
rosbag2 Player
 ├── 选择 Topic
 ├── 控制播放速度
 ├── 控制起始位置
 ├── Pause / Resume
 ├── Remap Topic
 ├── 发布 /clock
 └── 按 QoS 发布消息
           ↓
      ROS 2 节点
到这里,rosbag2 在实际使用中最常见的录制、回放和配置能力已经基本覆盖。
对于一般工程,优先复用官方提供的 ros2 bag record、ros2 bag play 等工具,再通过参数、配置文件和 Launch 进行组织即可,没有必要为了录包功能重新实现一套 Recorder 或 Player。
下面的 C++ Writer / Reader 示例主要用于理解 rosbag2_cpp 的程序接口和基本工作原理。
10.rosbag2 C++案例分析及框架搭建


add_executable(demo01_writer src/demo01_writer.cpp)
ament_target_dependencies(
  demo01_writer
  "rclcpp"
  "rosbag2_cpp"
  "geometry_msgs"
)

add_executable(demo02_reader src/demo02_reader.cpp)
ament_target_dependencies(
  demo02_reader
  "rclcpp"
  "rosbag2_cpp"
  "geometry_msgs"
)

install(TARGETS
  demo01_writer
  demo02_reader
DESTINATION lib/${PROJECT_NAME})11.rosbag2 C++ 录制数据
/*
  需求:录制 turtle_teleop_key 节点发布的速度指令。
  步骤:
    1.包含头文件;
    2.初始化 ROS 客户端;
    3.定义节点类;
      3-1.创建写出对象指针;
      3-2.设置写出的目标文件;
      3-3.写出消息。
    4.调用 spin 函数,并传入对象指针;
    5.释放资源。

 */
// 1.包含头文件;
#include "rclcpp/rclcpp.hpp"
#include "rosbag2_cpp/writer.hpp"
#include "geometry_msgs/msg/twist.hpp"

using std::placeholders::_1;

// 3.定义节点类;
class SimpleBagRecorder : public rclcpp::Node
{
public:
  SimpleBagRecorder()
  : Node("simple_bag_recorder")
  {
    // 3-1.创建写出对象指针;
    writer_ = std::make_unique<rosbag2_cpp::Writer>();
    // 3-2.设置写出的目标文件;(目录为ws目录)
    writer_->open("src/cpp02_rosbag/my_bag");
    subscription_ = create_subscription<geometry_msgs::msg::Twist>(
      "/turtle1/cmd_vel", 10, std::bind(&SimpleBagRecorder::topic_callback, this, _1));
  }

private:
  void topic_callback(std::shared_ptr<rclcpp::SerializedMessage> msg) const
  {
    rclcpp::Time time_stamp = this->now();
    // 3-3.写出消息。
    RCLCPP_INFO(this->get_logger(),"数据写出... ...");
    writer_->write(msg, "/turtle1/cmd_vel", "geometry_msgs/msg/Twist", time_stamp);
  }

  rclcpp::Subscription<geometry_msgs::msg::Twist>::SharedPtr subscription_;
  std::unique_ptr<rosbag2_cpp::Writer> writer_;
};

int main(int argc, char * argv[])
{
  // 2.初始化 ROS 客户端;
  rclcpp::init(argc, argv);
  // 4.调用 spin 函数,并传入对象指针;
  rclcpp::spin(std::make_shared<SimpleBagRecorder>());
  // 5.释放资源。
  rclcpp::shutdown();
  return 0;
}
这是一个相对目录,目录位置是工作空间目录。

写数据之前,要先创建一个订阅方,订阅方要建立一个回调函数。

回调函数入口参数,消息类型用write函数的入口参数。

这里要用斜杠代替冒号,因为入口是string类型。


创建乌龟节点。

启动writer节点

运行小乌龟
运行一会儿后,关掉所有节点。

成功生成了文件
验证录制文件是否成功。
在验证前,先创建一个乌龟节点,不用创建控制节点。
ros2 bag play src/cpp02_rosbag/my_bag
可以看到乌龟正常走了。回放成功!

如果已经生成了一遍my_bag,再想生成新的会显示不能覆盖。
解决方案,可以把my_bag设置为动态的,加个时间戳或者直接按功能命名。
12.rosbag2 C++ 读取数据
/*
  需求:读取 bag 文件数据。
  步骤:
    1.包含头文件;
    2.初始化 ROS 客户端;
    3.定义节点类;
      3-1.创建读取对象指针;
      3-2.设置读取的目标文件;
      3-3.读消息;
      3-4.关闭文件。
    4.调用 spin 函数,并传入对象指针;
    5.释放资源。

 */
 // 1.包含头文件;
 #include "rclcpp/rclcpp.hpp"
 #include "rosbag2_cpp/reader.hpp"
 #include "geometry_msgs/msg/twist.hpp"
 // 3.定义节点类;
class SimpleBagPlayer: public rclcpp::Node {
public:
    SimpleBagPlayer():Node("simple_bag_player"){
        // 3-1.创建读取对象指针;
        reader_ = std::make_unique<rosbag2_cpp::Reader>();
        // 3-2.设置读取的目标文件;
        reader_->open("src/cpp02_rosbag/my_bag");
        // 3-3.读消息;
        while (reader_->has_next())
        {
            auto twist = reader_->read_next<geometry_msgs::msg::Twist>();
            RCLCPP_INFO(this->get_logger(),"线速度:%.2f, 角速度: %.2f",twist.linear.x, twist.angular.z);
        }
        // 3-4.关闭文件。
        reader_->close();
    }
private:
    std::unique_ptr<rosbag2_cpp::Reader> reader_;

};

int main(int argc, char const *argv[]){
    // 2.初始化 ROS 客户端;
    rclcpp::init(argc,argv);
    // 4.调用 spin 函数,并传入对象指针;
    rclcpp::spin(std::make_shared<SimpleBagPlayer>());
    // 5.释放资源。
    rclcpp::shutdown();
    return 0;
}

编译

这显示能读出来几条信息。能读出来8条。

正好8条