Wiki
决策
约 1 分钟阅读
1.简介
| 层级 | 负责的问题 | 主要工作 |
|---|---|---|
| Nav2导航层 | 给定目标后,怎样到达 | 代价地图、规划器、控制器、重规划和恢复;已有的Nav2 BT属于这里 |
| 上层决策 | 什么时候出发、去哪个点、什么时候取消或换任务 | 自己的任务节点,用状态机或BT组织逻辑 |
2.BT版本选择
humble的nav2里默认是用的bt3 而我们决策打算使用bt4
安装:
sudo apt install ros-humble-behaviortree-cpp-v3 ros-humble-behaviortree-cpp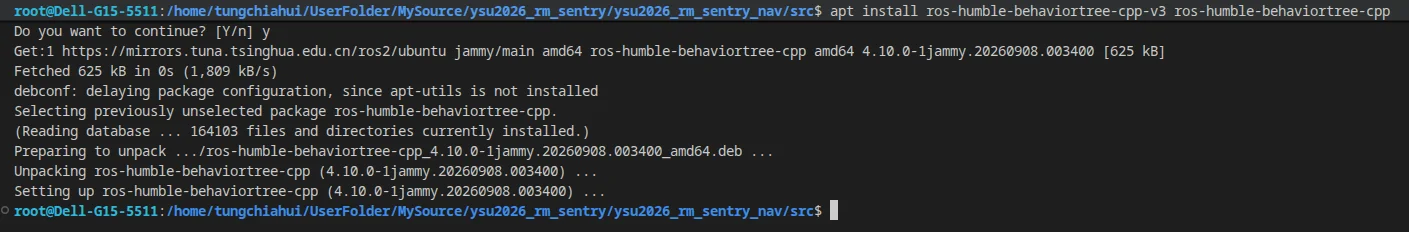
3.创建功能包
上层决策
cd src
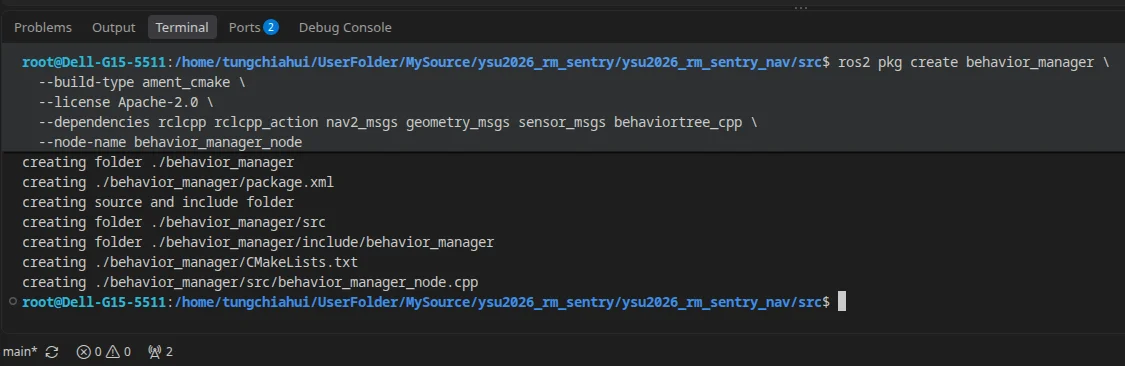
ros2 pkg create behavior_manager \
  --build-type ament_cmake \
  --license Apache-2.0 \
  --dependencies rclcpp rclcpp_action nav2_msgs geometry_msgs sensor_msgs behaviortree_cpp \
  --node-name behavior_manager_node