Wiki
決策
約 1 分鐘閱讀
本文由簡體中文內容確定性轉換,並受版本化術語表保護。
1.簡介
| 層級 | 負責的問題 | 主要工作 |
|---|---|---|
| Nav2導航層 | 給定目標後,怎樣到達 | 代價地圖、規劃器、控制器、重規劃和恢復;已有的Nav2 BT屬於這裡 |
| 上層決策 | 什麼時候出發、去哪個點、什麼時候取消或換任務 | 自己的任務節點,用狀態機或BT組織邏輯 |
2.BT版本選擇
humble的nav2裡預設是用的bt3 而我們決策打算使用bt4
安裝:
sudo apt install ros-humble-behaviortree-cpp-v3 ros-humble-behaviortree-cpp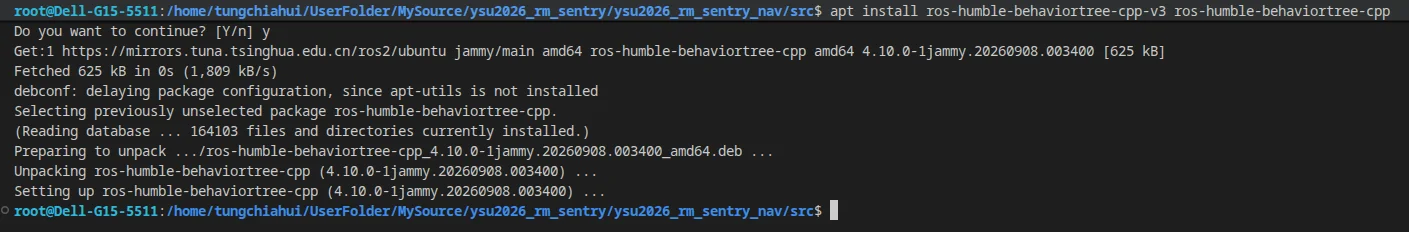
3.建立功能包
上層決策
cd src
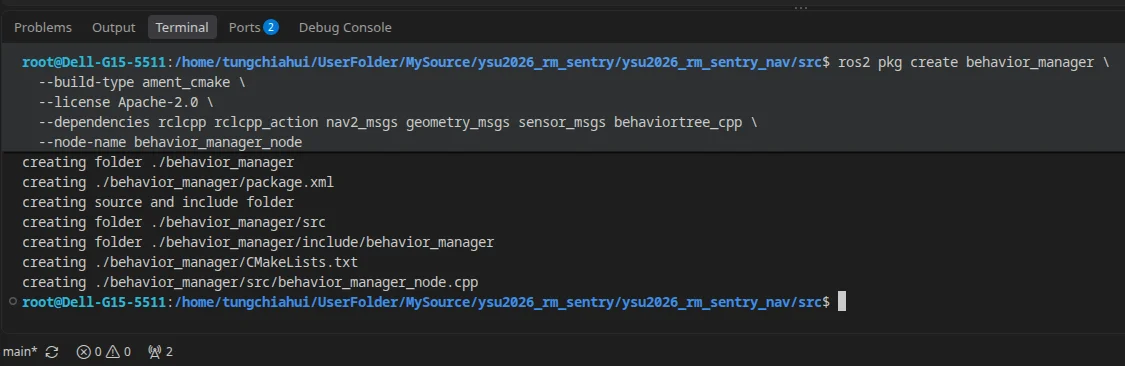
ros2 pkg create behavior_manager \
  --build-type ament_cmake \
  --license Apache-2.0 \
  --dependencies rclcpp rclcpp_action nav2_msgs geometry_msgs sensor_msgs behaviortree_cpp \
  --node-name behavior_manager_node