Wiki
sensor_scan_generation(雷達點雲換系與底盤、雲臺位姿轉換)
本文由簡體中文內容確定性轉換,並受版本化術語表保護。
1.sensor_scan_generation(雷達點雲換系與底盤、雲臺位姿轉換)
這個節點把 loam_interface 輸出的雷達位姿和配準點雲近似配對,再結合機器人機械 TF,釋出底盤 TF、指定機體系的里程計和雷達系掃描點雲。當前底盤 TF 的子係為 base_footprint,odometry 訊息的子系則為 gimbal_yaw,兩者用途不同。
以下按原始碼與實物 YAML 核對。轉換成立的前提是上游輸入確實為雷達位姿;上一塊記錄的內部 IMU/雷達位姿介面缺口仍會影響本節點,不能在這裡靠改座標系名稱補齊。
1.1.引數
1.1.1.ros__parameters(ROS節點引數)
1.1.1.1.參數列
sensor_scan_generation:
  ros__parameters:
    use_sim_time: False
    lidar_frame: "front_mid360"
    base_frame: "base_footprint"
robot_base_frame: "gimbal_yaw"| 引數名 | 當前值 | 單位 | 實車處理建議 | 作用 | 調大效果 | 調小效果 | 生效條件/備註 |
|---|---|---|---|---|---|---|---|
use_sim_time |
False |
不適用,布林 | 上實物前必須核對並正確配置 | 選擇節點與 TF 快取使用的時間源 | 不適用 | 不適用 | ROS2 標準引數;實物通常 False,模擬 True 並依賴 /clock;整套 launch 會覆蓋 YAML 值;速度差分仍使用 steady_clock,不隨此開關切換 |
lidar_frame |
"front_mid360" |
不適用,座標系名稱 | 上實物前必須核對並正確配置 | 指定機械 TF 查詢的目標雷達系,以及輸出 sensor_scan 的參考系 |
不適用 | 不適用 | 輸入 lidar_odometry 必須實際表示該雷達位姿;每次配對按點雲時間查詢雷達←底盤、雷達←指定機體系;不是內部 IMU 的名稱 |
base_frame |
"base_footprint" |
不適用,座標系名稱 | 上實物前必須核對並正確配置 | 指定底盤位姿轉換目標和所釋出 TF 的子系 | 不適用 | 不適用 | 當前釋出輸入里程計參考系→base_footprint 的 TF;不決定 odometry 的子系;不會自動將 z、roll、pitch 置零;獨立 launch 預設 chassis |
robot_base_frame |
"gimbal_yaw" |
不適用,座標系名稱 | 上實物前必須核對並正確配置 | 指定輸出 odometry 的機體系及其位姿轉換 |
不適用 | 不適用 | 當前里程計表示 yaw 雲臺層,角運動包含雲臺相對底盤的 yaw;不單獨廣播參考系→gimbal_yaw TF;速度欄位的時間與座標表達有原始碼疑點 |
四項都有作用,本塊沒有當前完全不使用的引數。三個座標系引數只在構造時讀取,執行時寫入同名引數不會更新成員值;後續應用變更需另行授權重啟。座標系名稱不屬於數值調參,調大/調小均不適用。
1.1.1.2.引數詳解
1.1.1.2.1.use_sim_time(系統時間與模擬時間選擇)
False 使用系統時間;True 使用 /clock 的 ROS 時間。輸入位姿、配準掃描、機械 JointState/TF 和節點應使用一致的時間域,否則按訊息時間查詢機械 TF 可能失敗。
這個開關影響節點與 TF 快取時鐘,但原始碼計算速度時另用 std::chrono::steady_clock。所以 True 不會讓速度自動按模擬時間計算,也不會修復輸入點時間單位或時鐘同步問題。
1.1.1.2.2.lidar_frame(掃描點雲的目標雷達系)
| 方向 | 話題/TF | 當前訊息與座標含義 |
|---|---|---|
| 訂閱 | lidar_odometry |
nav_msgs/msg/Odometry;從位姿欄位取得輸入參考系中的雷達位姿,預期為 odom 中的 front_mid360 |
| 訂閱 | registered_scan |
sensor_msgs/msg/PointCloud2;預期為同一參考系 odom 中的配準掃描 |
| 釋出 | sensor_scan |
PointCloud2;用輸入雷達位姿的逆變換,將點座標轉回 front_mid360 |
| 釋出 | odometry |
Odometry;位姿參考系沿用輸入里程計 header.frame_id,子系設為 gimbal_yaw |
| 廣播 | 當前 odom → base_footprint |
父系沿用輸入里程計 header.frame_id,子系由 base_frame 指定 |
輸入和輸出話題名在原始碼中固定為相對名,可受節點名稱空間或重對映影響;本塊沒有話題名引數,也沒有 odom_frame 引數。座標系字串不自動新增節點名稱空間。
sensor_scan 是配準掃描轉換回雷達系的結果,不會恢復已被 Point-LIO 丟棄的點,也不執行新的估計或運動補償。位置與點座標沿用 m,姿態為無量綱四元數,線速度欄位按 m/s、角速度欄位按 rad/s 表達;速度含義仍需結合下文的原始碼缺口判斷。
節點直接把輸入位姿當作雷達位姿,並用其逆變換處理點雲;沒有核驗輸入 child_frame_id 是否對應 lidar_frame,也沒有驗證兩種輸入的參考系一致。上游若仍是內部 IMU 位姿,雷達→底盤的機械 TF 不能代替缺失的 IMU→雷達外參。
1.1.1.2.3.base_frame(底盤位姿TF的目標系)
每個配對回撥按點雲時間戳查詢 front_mid360 ← base_footprint,最大等待0.5秒,不使用上游節點那種一次性初始化快取。設 T_AB 把 B 系座標轉換到 A 系,O 為輸入里程計參考系、L 為雷達、B 為底盤,則計算:
當前通過這項結果廣播 odom → base_footprint。當底盤靜止、只有實際 yaw 轉動時,正確的雷達位姿和機械相對 yaw 應能互相抵消,得到基本不動的底盤位姿;這是待驗證的轉換目標,本輪未進行該項測試。
當前模型中 base_footprint → chassis 是固定連線,高度為 chassis_height=0.0625 m。本節點保留完整三維變換,並不根據名稱把底盤投影到地面或強制水平。
兩次機械 TF 查詢都通過 getTransform;任一次失敗都會告警並返回單位變換,回撥仍繼續釋出。例如雷達→底盤查詢失敗時,底盤位姿會直接變成輸入雷達位姿,安裝偏移和關節旋轉未被扣除。有輸出不能證明機械 TF 查詢成功。
1.1.1.2.4.robot_base_frame(輸出雲臺層里程計的座標系)
每次回撥還按點雲時間查詢 front_mid360 ← gimbal_yaw,再計算:
R 為 robot_base_frame。該位姿寫入 odometry,因此當前訊息表示 yaw 雲臺層的原點和姿態。原始碼的釋出器變數雖叫 pub_chassis_odometry_,實際子系取的是 robot_base_frame,不能據變數名把它認作底盤裡程計。
MID360 固定在 gimbal_yaw,雷達→yaw 雲臺層的安裝關係固定;雷達→底盤關係則包含實際機械 yaw,隨關節角變化。實際 pitch 在 gimbal_pitch_joint,位於雷達掛載層之後,不應進入雷達到這兩個目標系的機械變換。兩個 odom 關節保持固定,JointState 繼續使用 {relative_pitch, relative_yaw, 0, 0}。
當前 fake_vel_transform 也配置為訂閱 odometry、使用 gimbal_yaw,兩者名稱相符。robot_base_frame 決定里程計訊息表達的機體系,不單獨釋出該機體系的 TF;已有機器人 TF 鏈連線 base_footprint 到 gimbal_yaw。雲臺獨立 yaw 的角運動不能直接當作底盤角運動。
1.1.1.2.5.同步與速度計算的原始碼疑點
兩訂閱使用 Best Effort、Keep Last 深度1;近似時間同步器 ApproximateTime(100) 的內部佇列長度為100;兩釋出佇列深度為2。這些都寫在原始碼中,沒有對應 YAML 引數,100 不是輸出頻率或100毫秒容差。
兩個輸入必須形成配對才進入釋出回撥。原始碼沒有設定最大配對時間差,也沒有將輸入位姿插值到點雲時間:位姿取配對的里程計訊息,機械 TF 按點雲時間查詢,輸出 TF 與 odometry 都標記為點雲時間。近似配對不等於同一取樣時刻;實際配對誤差和運動影響仍需驗證。
速度由連續兩次轉換後的 robot_base_frame 位姿差分得到,沒有使用輸入里程計的 twist。有三項明確的實現問題需要記錄:
- 時間基準: 分母是兩次釋出回撥之間的真實單調時間,不是兩幀訊息時間戳之差。模擬加速、減速、暫停或回撥積壓時,差分速度可能失真;
use_sim_time=True也不會改變這條計算路徑。 - 座標表達: 位置差在輸入參考系(當前
odom)中計算,姿態差使用q_current × q_previous.inverse(),也在該參考系表達;寫入twist前沒有轉到gimbal_yaw。而 ROS 的 Odometry 定義要求速度在child_frame_id中表達,當前實現與訊息約定不一致。 - 首幀處理: 沒有“已收到有效歷史位姿”的標誌,首幀也會進入差分;
previous_transform未用首幀位姿建立歷史,首次previous_time與當前時間又相隔很短。首個速度結果可能異常,不能把它作為有效測量。
輸出位姿和速度協方差均保持預設零值;原始碼沒有估計不確定性。上述實現問題可以由原始碼確認,實際速度誤差、首幀數值和對下游的影響本輪未執行測量。
1.1.1.2.6.啟動配置來源
| 啟動方式 | 引數來源 | 與本塊有關的區別 |
|---|---|---|
| 整套 reality launch | 預設 pb2025_nav_bringup/config/reality/nav2_params.yaml,可由 params_file 指定;經 navigation_launch.py 載入 |
三個座標系引數為本表值;use_sim_time 經 launch 重寫,預設 False |
| 整套 simulation launch | 預設 pb2025_nav_bringup/config/simulation/nav2_params.yaml;同樣經 navigation_launch.py 載入 |
三個座標系引數與實物相同;use_sim_time 經 launch 重寫,預設 True |
獨立 sensor_scan_generation.launch.py |
讀取自身宣告的 lidar_frame/base_frame/robot_base_frame 啟動引數,不讀取上述 YAML |
預設分別為 front_mid360/chassis/gimbal_yaw;未設定或宣告 use_sim_time 啟動引數,按 ROS2 預設 False |
獨立預設 base_frame=chassis 與當前整套配置不同。若同時運行當前 robot_state_publisher,已有固定的 base_footprint → chassis,再發布 odom → chassis 會讓同一子系出現不同父系的釋出;獨立預設值不能直接視為與整套啟動等價。
整套啟動的獨立程序和元件模式都使用同一份處理後的引數檔案,slam 不會跳過這個介面。本輪在 ysu_ros_humble 中僅載入環境並查詢包路徑,確認安裝後的本包 launch、導航 launch 和兩份 YAML 與當前原始碼一致;未啟動節點,也未讀取執行節點的有效引數。
1.1.1.2.7.已觀察與待核實事項
- 原始碼能確認: 四項引數均有作用;底盤 TF 與 yaw 雲臺層里程計的區別;機械 TF 按每次點雲時間查詢;TF 失敗繼續使用單位變換;近似配對方式;速度的時間、座標與首幀問題。
- 模擬已觀察: 2026-10-08 的靜止及約20 cm往返檢查覆蓋獨立 Point-LIO 輸出,沒有驗證本節點的
sensor_scan、底盤 TF、雲臺層里程計及差分速度;不能據此認定本介面正確。 - 必須實物核實: 雷達與雲臺安裝外參、機械相對 yaw 的零位/方向/弧度單位、關節與雷達資料的時鐘一致性,以及上游內部 IMU 位姿到雷達位姿的完整關係。後續獲准測試時,應區分底盤運動、獨立 yaw 和獨立 pitch,分別檢查輸出;當前重力方向與模擬點時間介面仍保留待核實狀態。
1.2.實際問題與解決方案
已確認的直接故障:
sensor_scan_generation::getTransform() 在 TF 查詢失敗時返回單位變換,呼叫者仍把這個結果用於釋出 odom → base_footprint。當用於雷達至底盤的查詢失敗時,釋出的底盤位姿接近直接複製雷達位姿,丟掉雷達到底盤的安裝旋轉與平移。TF 查詢恢復時則重新執行正常轉換,因此出現突然騰空、傾斜,隨後落回原位置的間歇性跳變。
| 分類 | 數量 |
|---|---|
| 正常轉換 | 4014 |
| 與複製雷達位姿相符的單位變換回退 | 301 |
| 未歸入上述兩類 | 81 |
| 回退同時匹配到相同請求時刻的 TF 失敗日誌 | 301 |
| 記錄視窗內 TF 失敗日誌總數 | 317 |
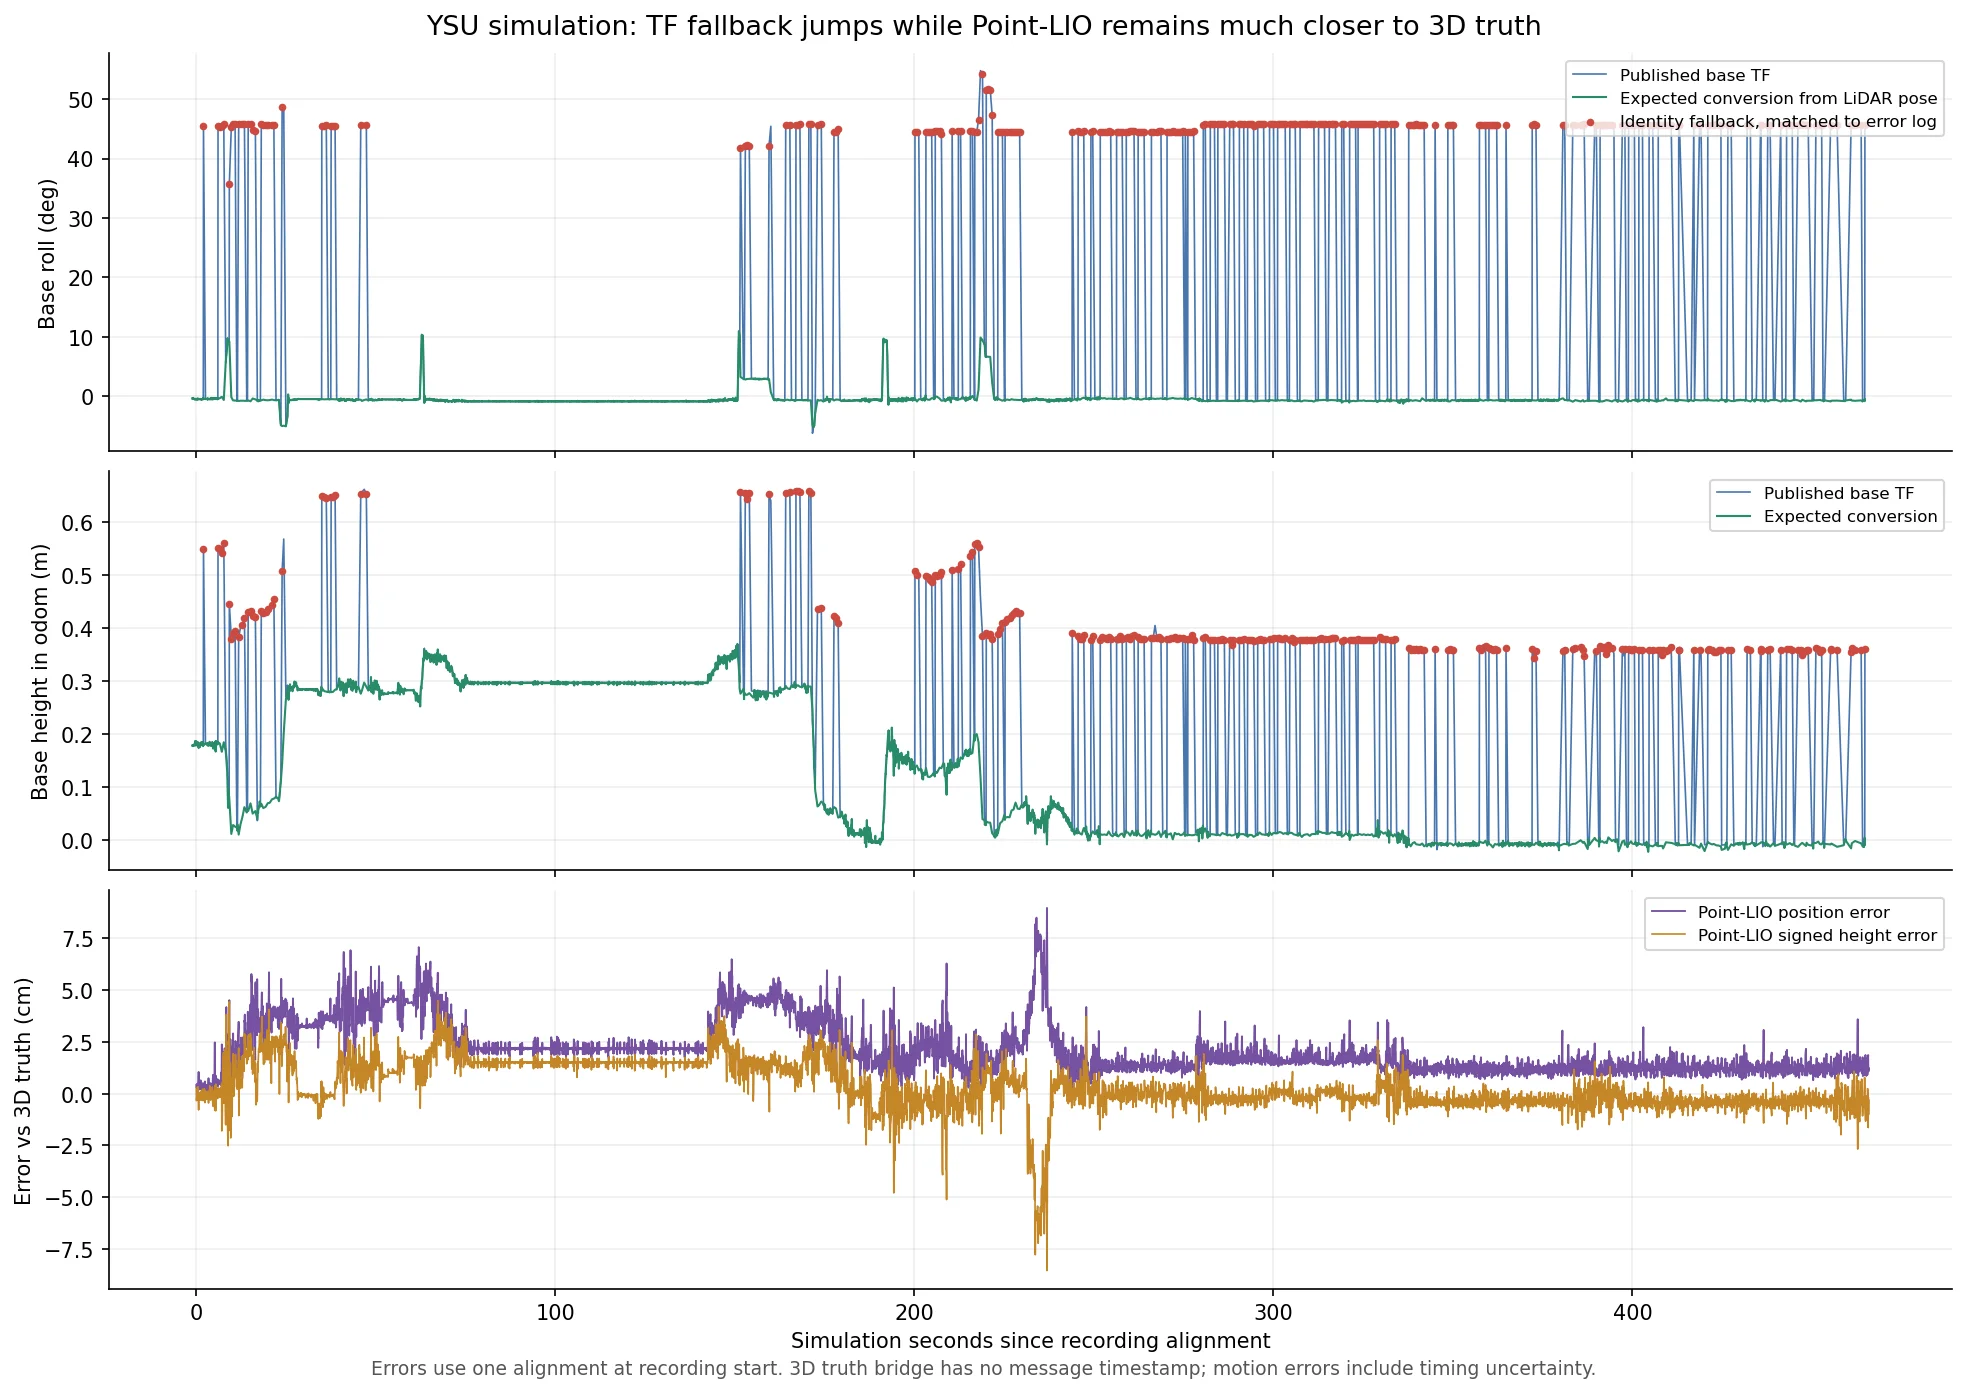
| 狀態 | 底盤 TF 高度 | roll |
|---|---|---|
| 正常 | 0.18 米 | −0.5° |
| 查詢失敗 | 0.55 米 | 45.6° |
| 恢復 | 0.18 米 | −0.5° |
| 檢查項 | 結果及含義 |
|---|---|
| 當前執行狀態 | 模擬、Point-LIO、loam_interface、sensor_scan_generation 均存在,使用域 6 |
| 實際關節 TF 頻率 | robot_state_publisher 是 20 Hz;當前 yaw TF 時間間隔主要為 50 ms |
| TF 接收執行緒 | 監聽器有獨立執行緒,不能簡單認定為“回撥等待時無人接收 TF” |
| 歷史失敗型別 | 檢查開始時日誌已有 378 次失敗,全部是向未來查詢 |
| 里程計釋出量 | 當前開啟逐點組釋出;約 8 秒觀察收到 12,706 條雷達里程計、125 幀掃描,約每幀對應 100 條里程計 |
它讀取的主要話題是:
| 話題 | 型別 | 內容與來源 |
|---|---|---|
lidar_odometry |
nav_msgs/Odometry |
雷達在 odom 中的位姿,由 loam_interface 釋出 |
registered_scan |
sensor_msgs/PointCloud2 |
已轉換到 odom 座標系的點雲,由 loam_interface 釋出 |
tf、tf_static |
tf2_msgs/TFMessage |
機器人安裝關係和動態關節變換 |
/clock |
rosgraph_msgs/Clock |
啟用模擬時間時使用的時鐘 |
它將前兩個話題按時間近似配對,然後以點雲時間戳查詢安裝關係。
| 話題 | 內容 |
|---|---|
tf |
odom → base_footprint:通過雷達位姿和當時的雲臺 yaw,反推出底盤位姿 |
odometry |
odom 中的 gimbal_yaw 位姿,以及差分計算的速度;當前配置下不是底盤中心的里程計 |
sensor_scan |
轉換到 front_mid360 座標系的三維點雲,型別仍是 PointCloud2,不是二維 LaserScan |
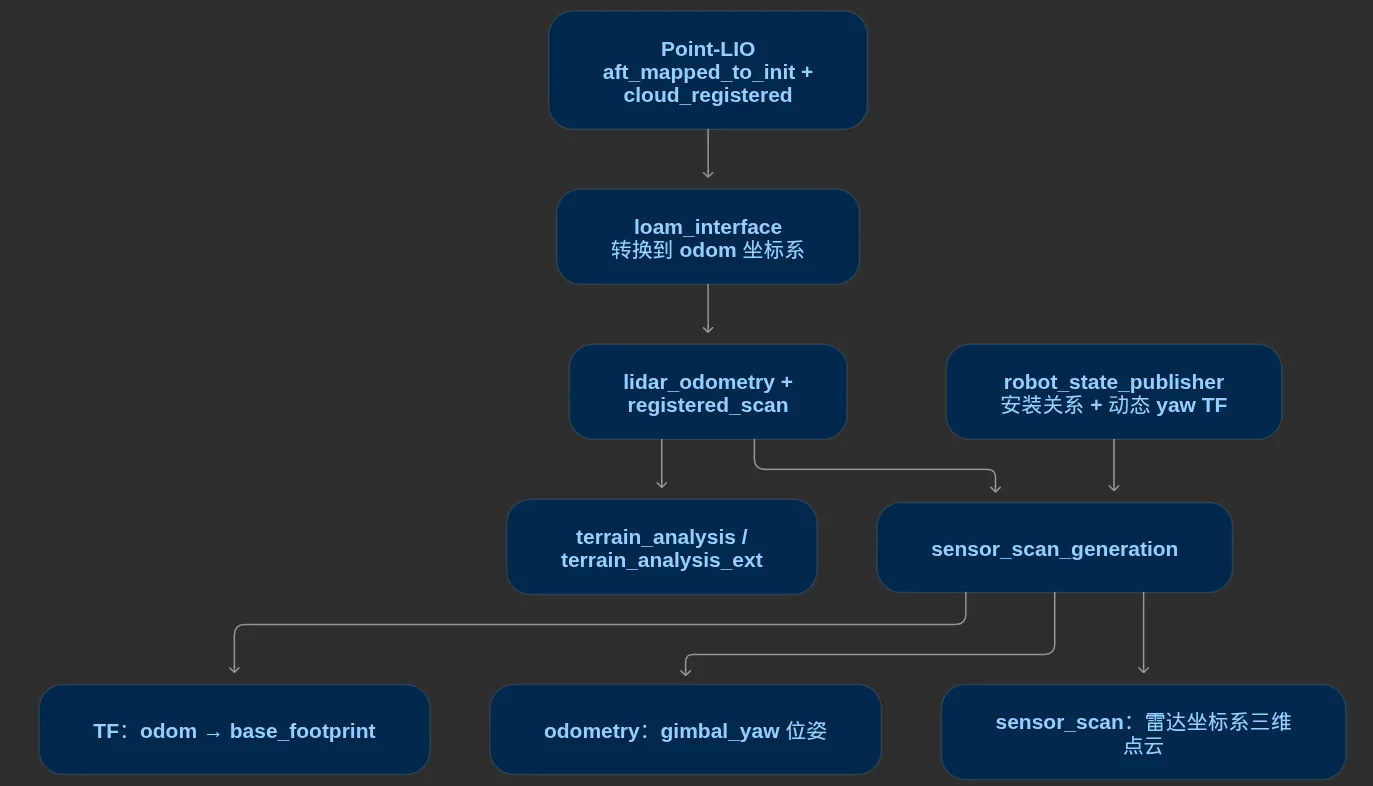
準確地說,故障順序是:
- sensor_scan_generation 查詢掃描時刻的雷達到底盤變換失敗,這條關係包含動態雲臺 yaw。
- 程式碼用單位變換代替,繼續計算併發布 odom → base_footprint。
- 底盤位姿因此近似變成雷達位姿,帶上雷達的安裝高度和約 45° 安裝傾角。
- 查詢恢復後,底盤 TF 又恢復正常。 查詢失敗的是雷達與底盤之間的變換;最終“炸掉”的輸出是 odom → base_footprint。