Wiki
MID360安裝位置
本文由簡體中文內容確定性轉換,並受版本化術語表保護。
1.MID360安裝位置
這裡修改實車入口 src/robot_description/resource/xmacro/reality_robot.sdf.xmacro和simulation_robot.sdf.xmacro。
北極熊原方案的雷達放在底盤上;YSU當前已掛在gimbal_yaw。下面先保留原始底盤安裝示例,後面說明當前掛載關係。
        <!--livox-->
        <xmacro_block name="livox" prefix="front_" parent="chassis" pose="0.0496 0.0936 0.435 -${pi/12} 0 0" update_rate="20" samples="1875"/>
這代表:
chassis
└── front_mid360改為parent="gimbal_yaw"時,pose也必須按新的父座標系重新表達安裝外參,不能直接沿用相對chassis的數值。
我們想要的TF鏈是:
chassis
  │
  │ gimbal_yaw_odom_joint(fixed)
  ▼
gimbal_yaw_odom
  │
  │ fixed
  ▼
gimbal_pitch_odom
  │
  │ gimbal_yaw_joint = joint_yaw
  ▼
gimbal_yaw
  │
  │ gimbal_pitch_joint = joint_pitch
  ▼
gimbal_pitch當前gimbal_yaw_odom_joint、gimbal_pitch_odom_joint固定,唯一實際yaw在gimbal_yaw_joint。因此gimbal_yaw_odom位於實際yaw關節之前,gimbal_yaw位於之後,兩處掛載的運動關係不同;即使零位時兩系重合,也不能認為掛在哪都一樣。
MID360固定掛在gimbal_yaw,隨實際yaw轉動;實際pitch關節在雷達掛載層之後,所以雷達不隨pitch轉動。掛在gimbal_yaw_odom則不會跟隨這個yaw關節轉動。
chassis
  └── fixed → gimbal_yaw_odom
        └── fixed → gimbal_pitch_odom
              └── gimbal_yaw_joint(唯一实际yaw)→ gimbal_yaw
                    ├── front_mid360(固定安装,随yaw)
                    └── gimbal_pitch_joint(实际pitch)→ gimbal_pitch
當前reality_robot.sdf.xmacro與simulation_robot.sdf.xmacro的MID360掛載值一致:
        <!--livox-->
        <xmacro_block name="livox" prefix="front_" parent="gimbal_yaw" pose="0.0496 0.0936 0.435 -${pi/12} 0 0" update_rate="20" samples="1875"/>
這組pose是當前原始碼中的安裝外參,實物安裝尺寸和軸向仍需測量核對。
然後還有一個隻影響模擬的引數需要修改:
src/robot_description/resource/models/mid360/model.sdf.xmacro:
我們前面已經規定好了,這個front_mid360就是Livox 官方点云坐标系 O。
所以要把
<sensor name="${prefix}mid360_lidar" type="gpu_lidar">
    <ignition_frame_id>${prefix}mid360</ignition_frame_id>
    <pose>0 0 0.03 0 0 0</pose>
改成
<sensor name="${prefix}mid360_lidar" type="gpu_lidar">
    <ignition_frame_id>${prefix}mid360</ignition_frame_id>
<pose>0 0 0 0 0 0</pose>-
mid360
- mid360的原點:
規定的方向:
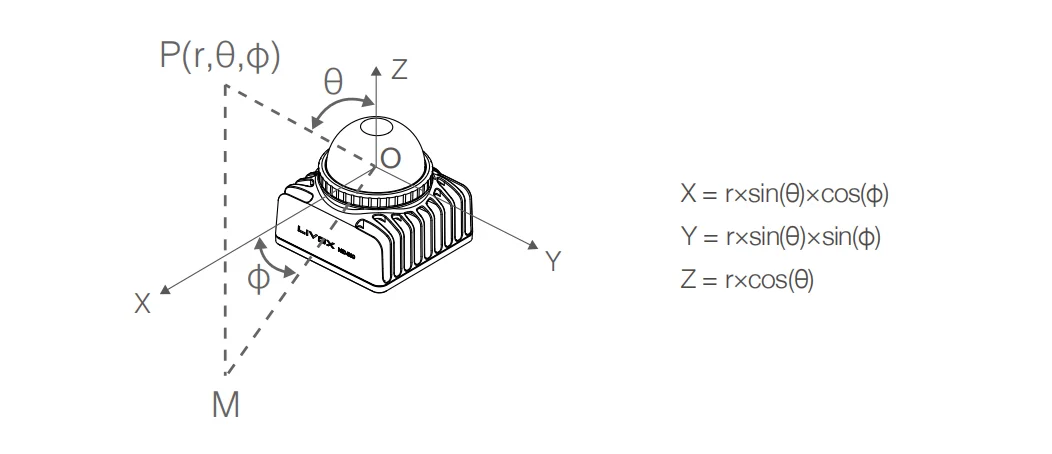
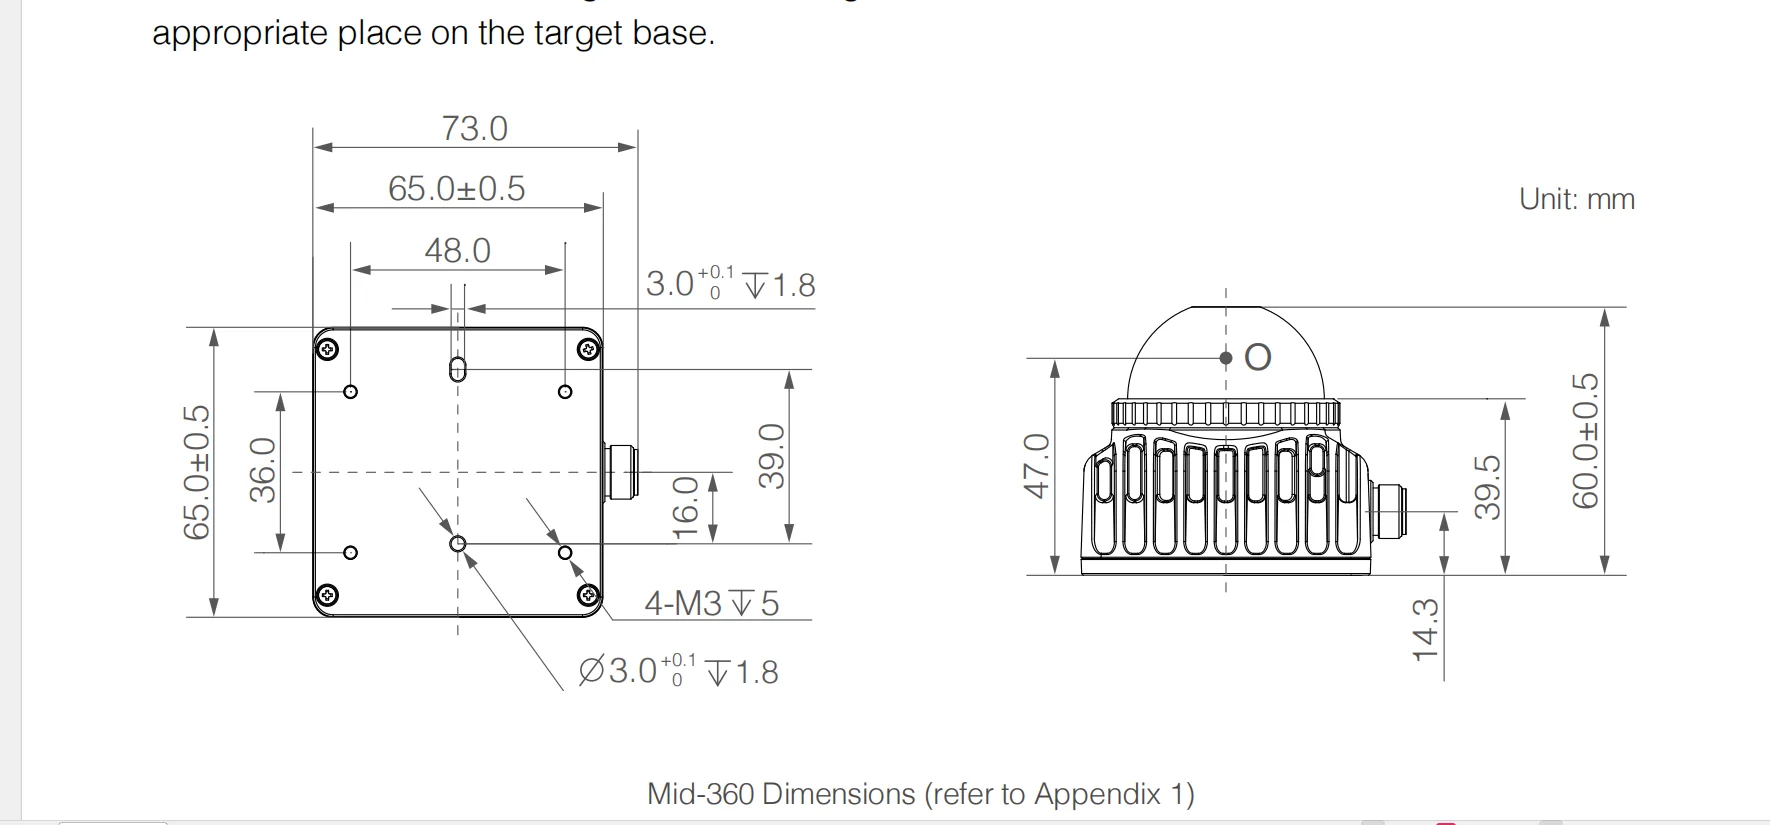
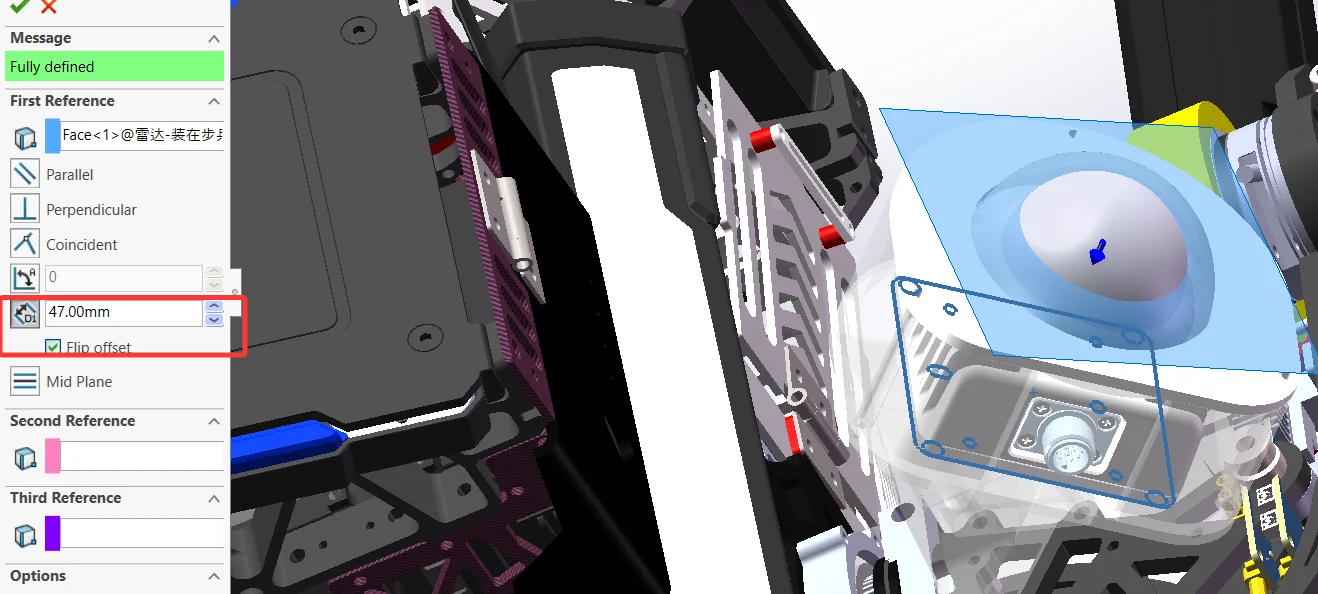
如上圖可知,位於雷射雷達的中心軸上,並距離底面47mm處。
也就是
底部安装面中心
    │
    │ +47 mm
    ↓
   O 点
先量 chassis / 雲臺座標原點 到 Mid360 底部安裝面中心的位置,然後 Z 再補這 47 mm,就能得到 chassis / 雲臺 → Mid360 官方 O 點的位置。
官方說明:
官方手冊明確規定:Mid-360 的 O-XYZ 是點雲座標系,其中 O 是點雲原點。
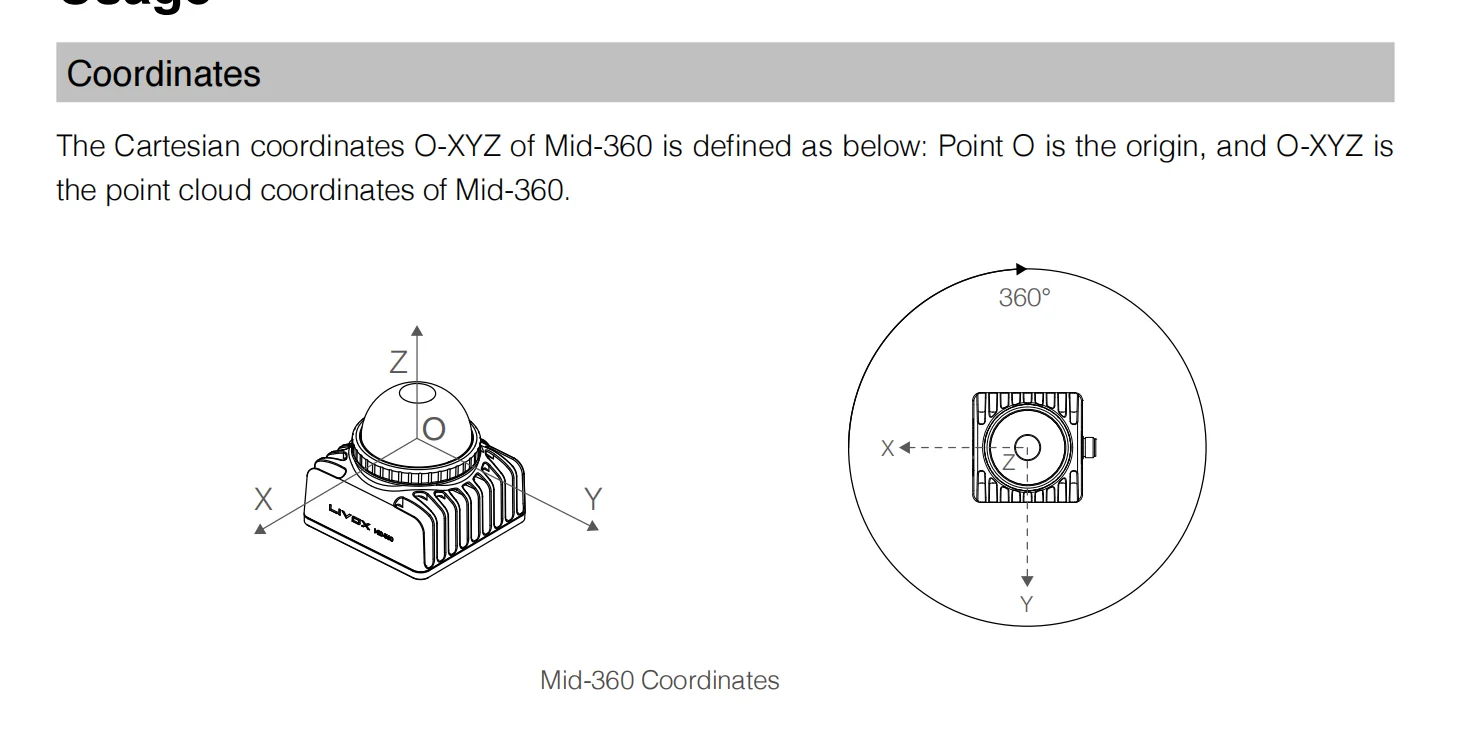
而內建 IMU 晶片相對於這個點雲座標系的位置是:
x = +11.00 mm
y = +23.29 mm
z = -44.12 mm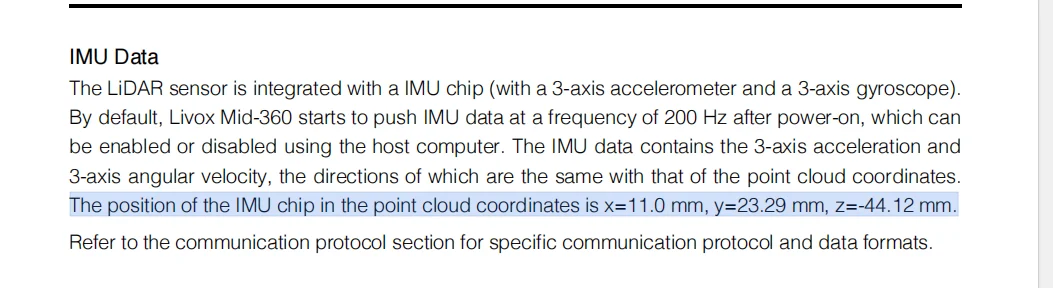
front_mid360 = LiDAR 点云 O 点
        ●
        │
        │  (+11, +23.29, -44.12) mm
        │
        ● IMU 芯片原点
這裡先提前說明下``front_mid360`就是雷達的O_XYZ原點,具體怎麼推出來的,請往下看。
- mid360的pose
<!--livox--> <xmacro_block name="livox" prefix="front_" parent="chassis" pose="0.16 0.0 0.18 ${pi/6} 0.0 ${pi/2}" ... />- 這個 pose 是 : chassis 座標系 → front_mid360 座標系
- 按北極熊這個來,是嚴格相對於 chassis 原點。
- 他的雷達是裝在底盤上的,所以
parent="chassis",如果雷達要裝在雲臺,就改成parent="gimbal_yaw",那麼偏移也會變成相對於gimbal_yaw座標系的偏移。.
x = +0.16 m
y =  0
z = +0.18 m
意思是 Mid360 O原點相對於 chassis 原點:
向前 160 mm
左右不偏
向上 180 mm
他這裡pose的後三個引數是RPY,也就是相對於chassis 原點的偏移:
roll  = π/6 = 30°
pitch = 0°
yaw   = π/2 = 90°
經過測量,只有roll偏了40度,也就是
${2*pi/9}另外你在 Mid360 model 裡還會看到:
<visual>
    <pose>0 0 0 0 0 ${pi}</pose>
這個只是外觀 mesh 轉了 180°,不等於雷達感測器 frame 轉了 180°。不要拿這個來算 TF。
- mid360到底量它外殼哪個點?
這裡還要再精確一層。 北極熊當前 Mid360 模型內部是:
<joint ...>
    <child>${prefix}mid360</child>
</joint>

<link name="${prefix}mid360">
這裡的
${prefix}mid360會被解析為front_mid360:這個
front_mid360一直很懵逼,他到底是什麼? 他在readme裡寫的模擬裡是簡化的,所以不要在模擬裡反推這個座標系的原點到底是什麼? 在reality的Point LIO裡你可以看到extrinsic_T: [-0.011, -0.02329, 0.04412],這正是官方IMU的偏移。 而frame_id = front_mid360,所以說,反推出來front_mid360是我們點雲的座標系,也就是O_XYZ.而北極熊的 LiDAR 光學/掃描感測器實際上還額外:
<sensor name="${prefix}mid360_lidar" ...>
<pose>0 0 0.03 0 0 0</pose>
front_mid360 link 原点 │ │ +30 mm ▼ LiDAR 扫描原点而 IMU:
<sensor name="${prefix}mid360_imu" type="imu">沒有額外 pose,所以當前模擬裡基本相當於:IMU 原點 = front_mid360 原點
- mid360最後各個資料究竟填什麼?
front_mid360為mid360的O_XYZ的原點。那麼Mid360官方點雲原點就和O_XYZ原點重合。 那麼Mid360官方IMU原點就和O_XYZ有(+11, +23.29, -44.12)mm的偏移量。(但這裡沒必要給pose,在point_lio裡給pose即可)
所以
<!-- chassis -> Mid360 官方点云 O -->
<xmacro_block
    name="livox"
    prefix="front_"
    parent="chassis"
    pose="实际 x 实际 y 实际 z 实际 roll 实际 pitch 实际 yaw"
/>
然後 Mid360 模擬內部:
<sensor name="${prefix}mid360_lidar" type="gpu_lidar">
<pose>0 0 0 0 0 0</pose>
而IMU這邊,北極熊的方案我看懂了,雖然他讓IMU座標系與點雲座標系直接重合,並且模擬裡也是重合的。 而在reality裡,他是
extrinsic_T: [-0.011, -0.02329, 0.04412],這裡明顯是已經考慮到了這個偏移,所以我們沒必要修改IMU的座標系偏移。
先平行於底面,做一個參考基準面。
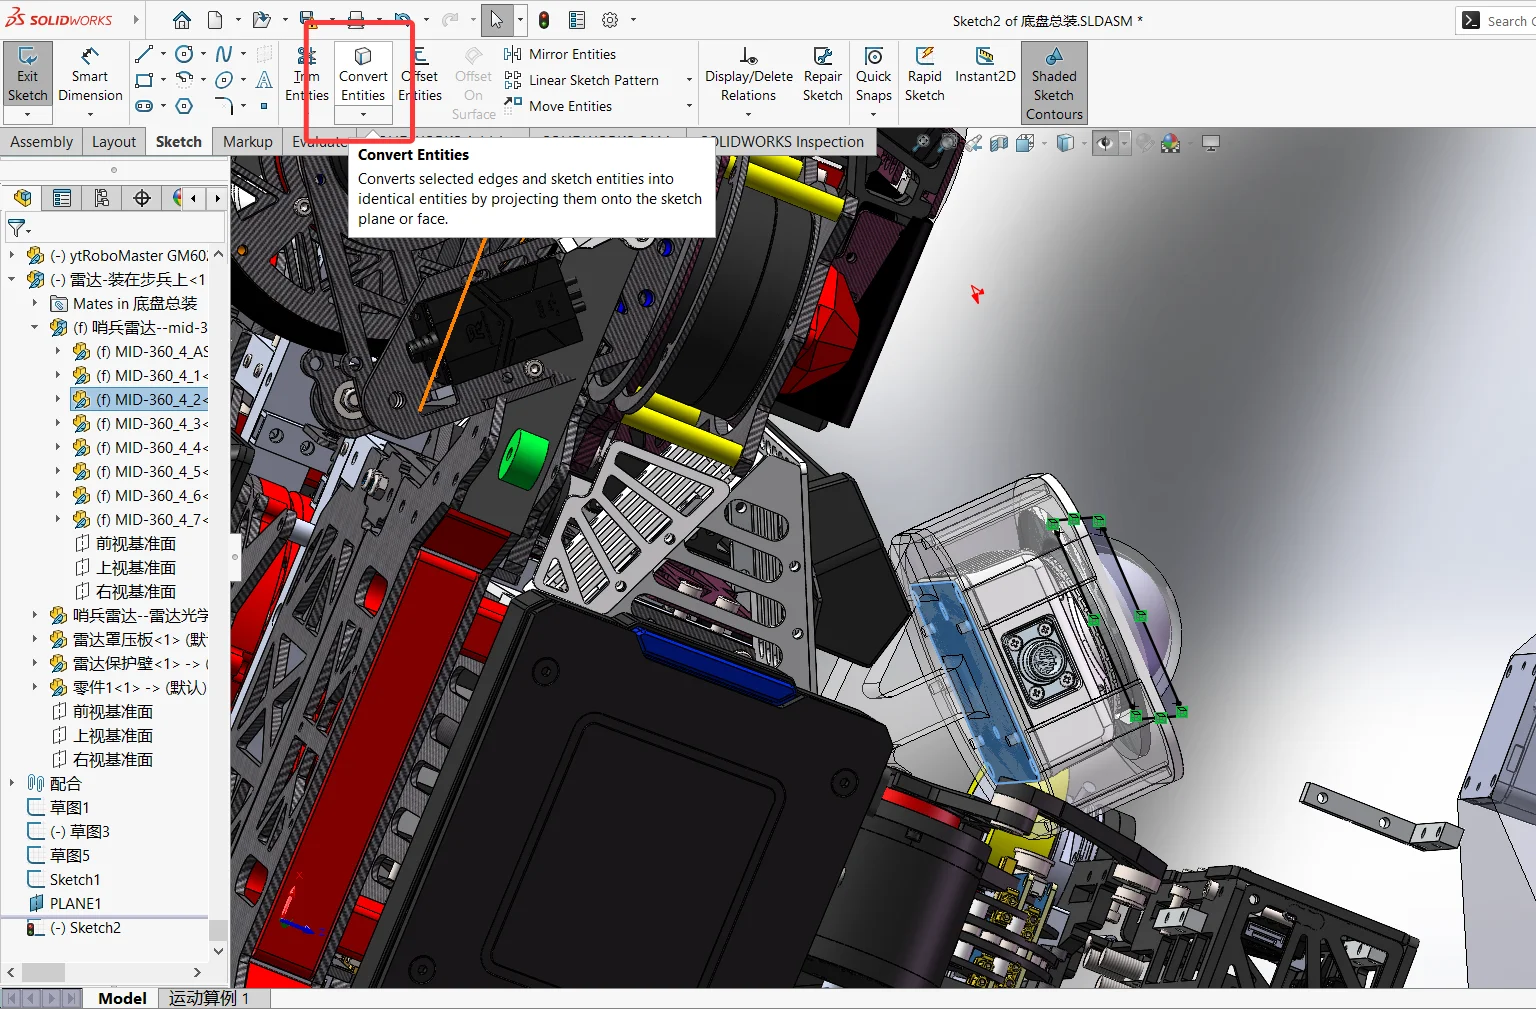
再基於這個面進行畫草圖,然後點選底面,點轉換實體。
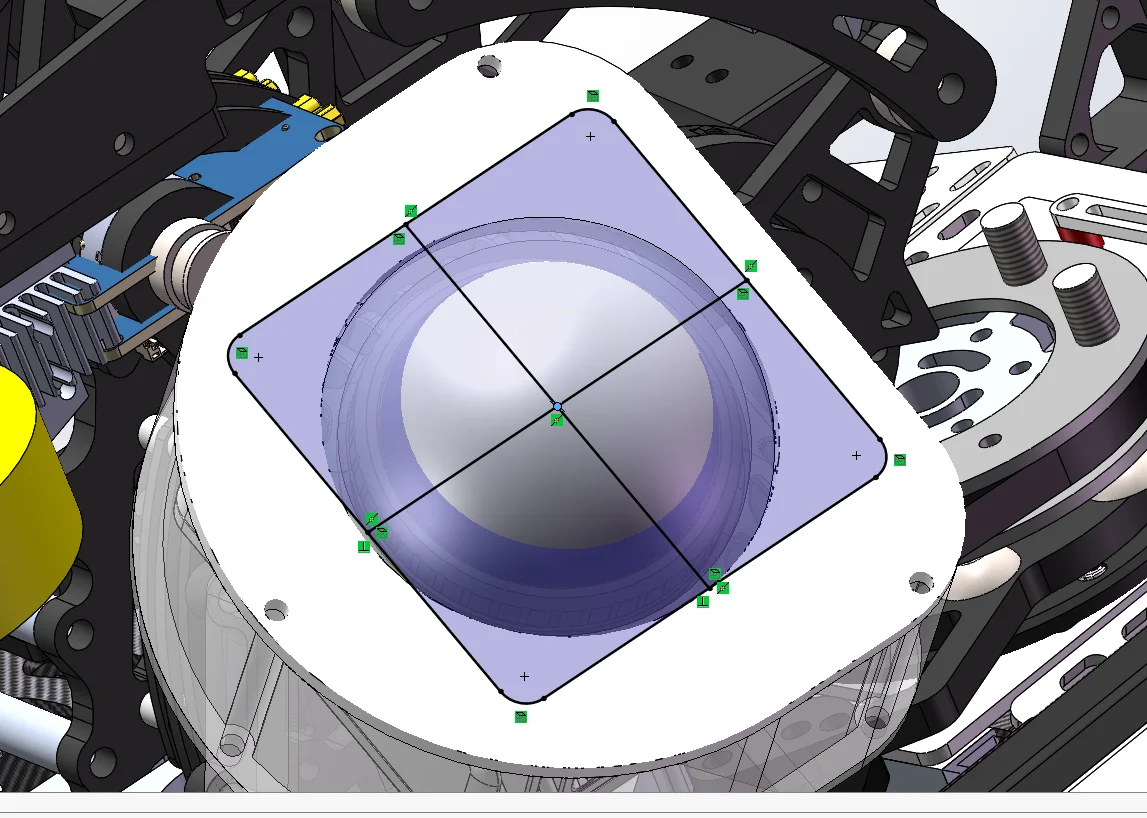
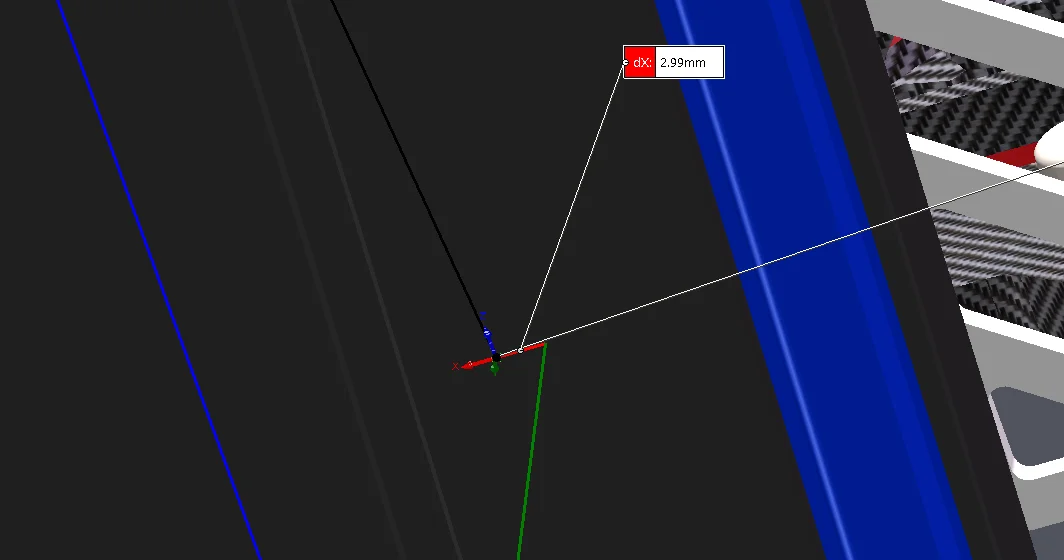
在這個面上把中點標出來。(這個點就是點雲OXYZ點)
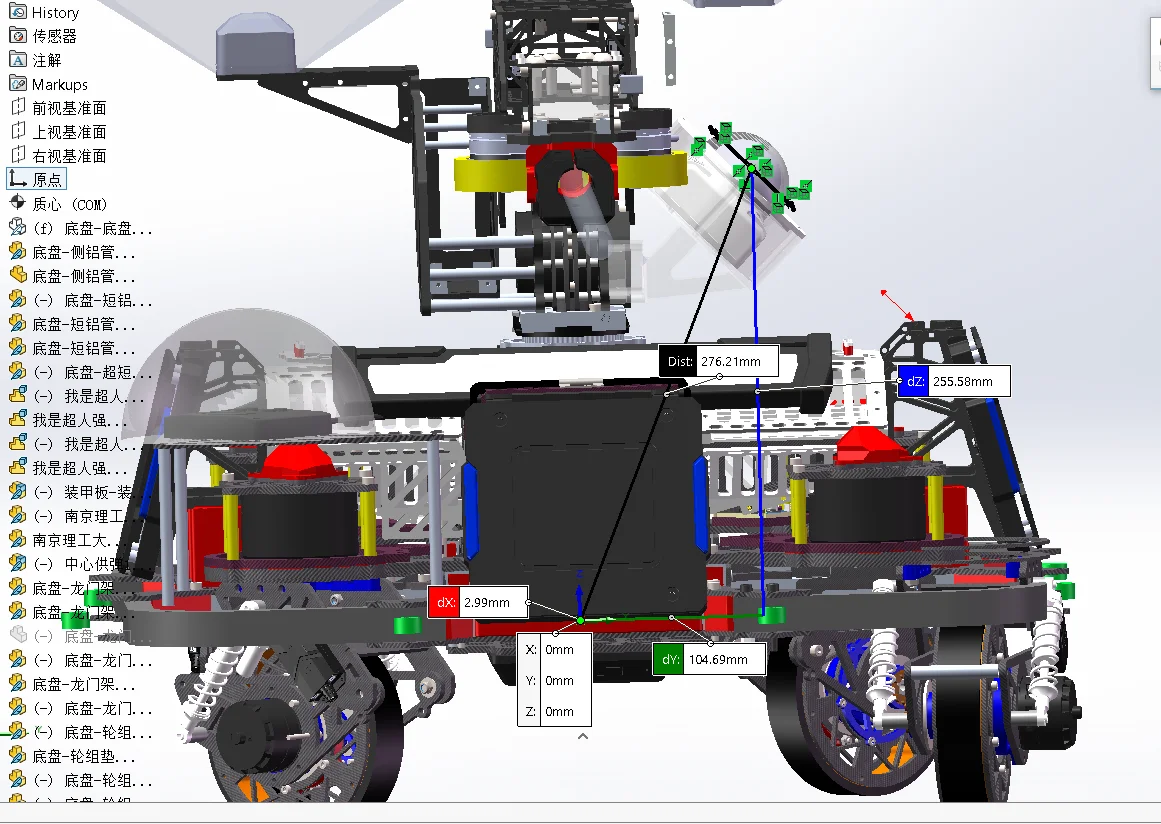
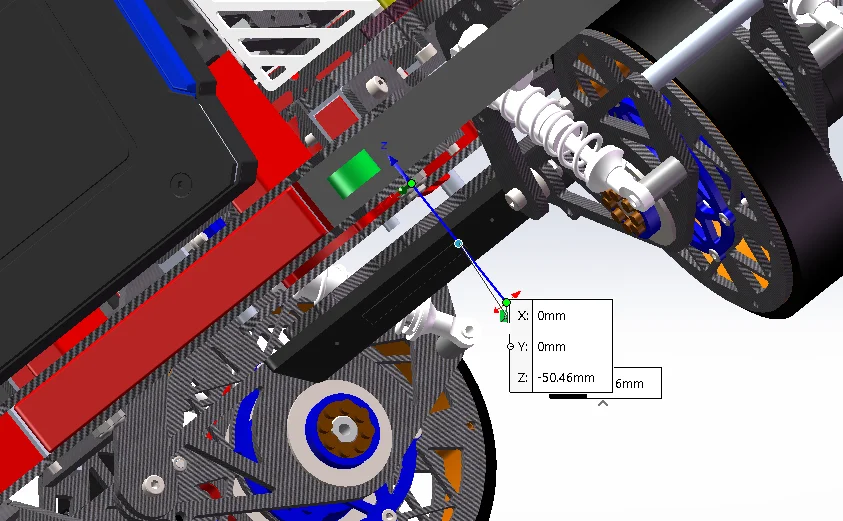
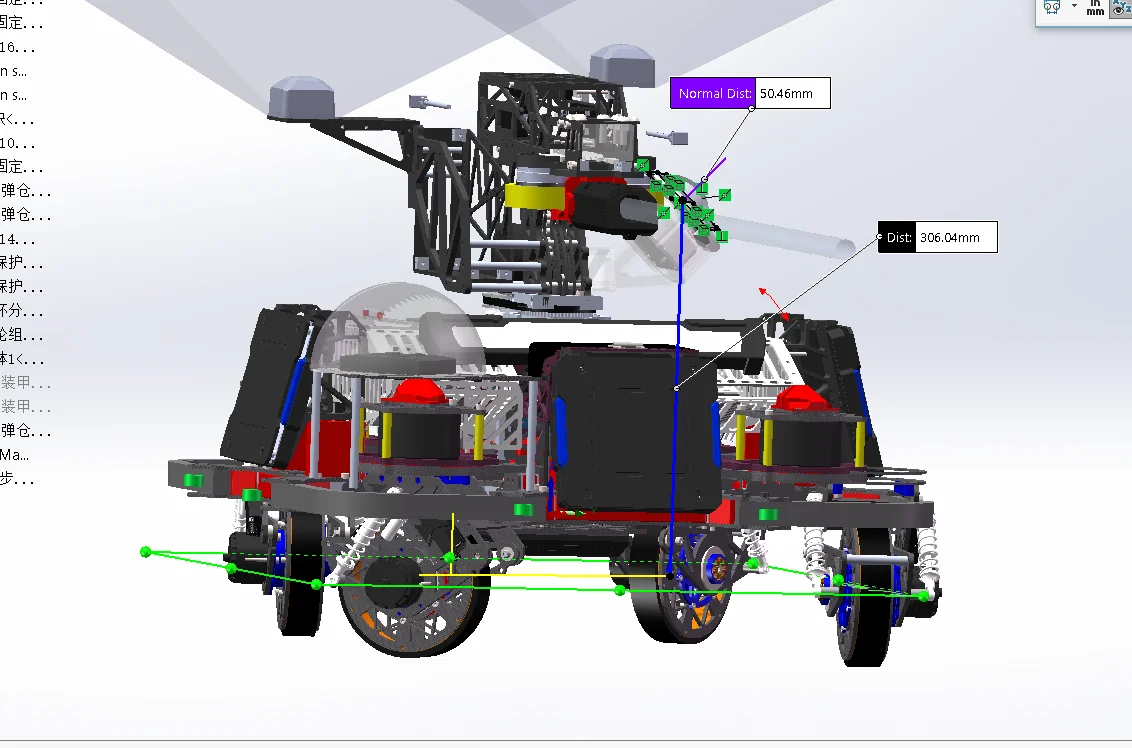
再測量點雲OXYZ點到底盤中點(輪軸中點)的距離。
如下圖,朝後偏X=-2.99mm,朝左偏Y=104.69mm,朝上偏Z=255.58mm + 50.46mm = 306.04mm
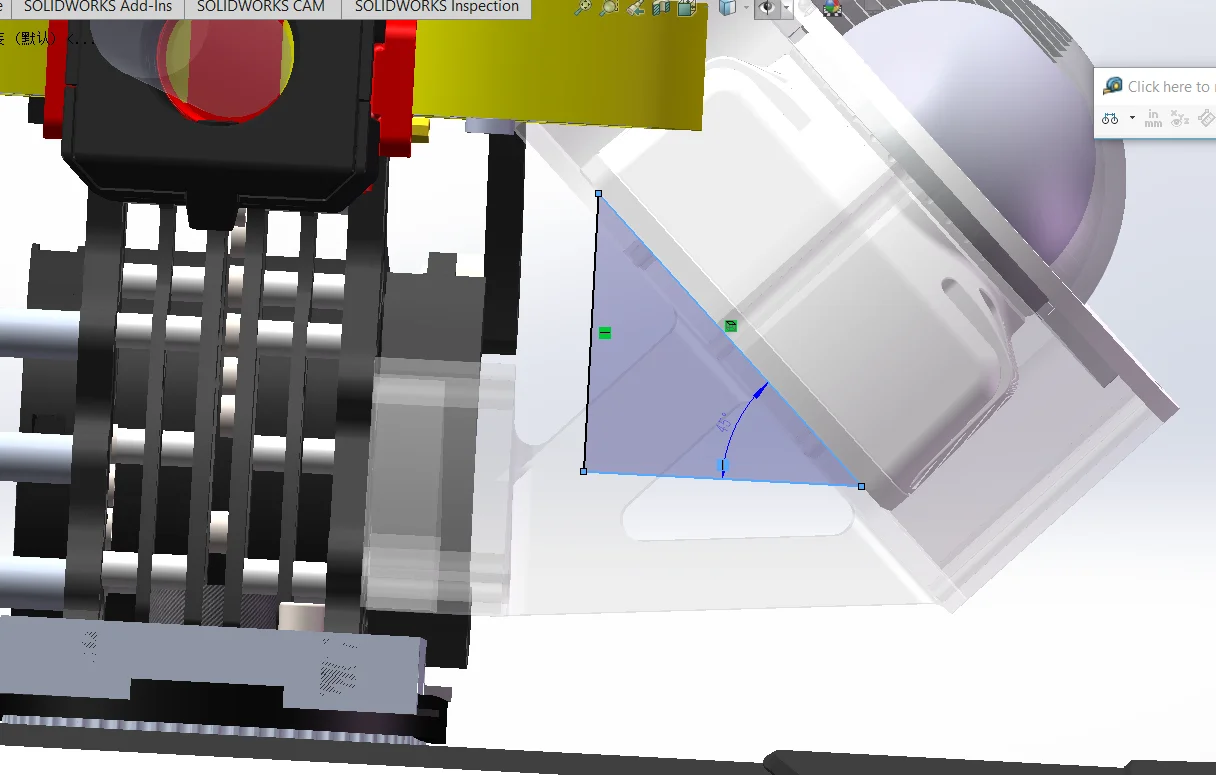
然後橫滾偏roll = 45°,deg2rad = 0.25pi 然後航向角偏yaw = 180°,deg2rad = pi
這還沒完,剛才只是測到底盤的距離,而我們真正掛在雲臺Yaw上,所以z要減去底盤到雲臺yaw的距離,所以最終朝上偏移 z = 255.58mm + 50.46mm - 210.46mm = 95.58mm
        <!--livox-->
        <xmacro_block name="livox" prefix="front_" parent="gimbal_yaw" pose="-0.00299 0.10469 0.30604 ${pi/4} 0 ${pi}" update_rate="20" samples="1875"/>
綜上,你應該需要的資料是:
1. 轮子实际直径

2. 前后轮中心轴距
   前轮中心 → 后轮中心

3. 左右轮中心轮距
   左轮中心面 → 右轮中心面

4. chassis 刚性主体:
   X 方向长度
   Y 方向宽度
   Z 方向高度

5. chassis/轮轴中心 → 云台 yaw 旋转轴中心:
   Δx
   Δy
   Δz

   如果云台不在底盘正中央,x/y 也得知道。

6. yaw 旋转轴中心 → 云台 pitch 旋转轴中心:
   Δx
   Δy
   Δz

7. Mid360 如果挂 chassis:
   chassis 原点 → Mid360 reference frame(mid360的原点:距离底面中心高47mm处)
   Δx Δy Δz
   roll pitch yaw

   如果挂 gimbal_yaw:
   yaw 轴原点 → Mid360 reference frame(mid360的原点:距离底面中心高47mm处)
   Δx Δy Δz
   roll pitch yaw
修改完後:
chmod +x ./src/rmoss_gz_resources/update_model.sh
./src/rmoss_gz_resources/update_model.sh